


De CNC-bewerkings- en spuitgietdiensten van HM ondersteunen de ontwikkeling van robotcomponenten door nauwkeurige ontwerpen om te zetten in betrouwbare robothardware.
Veel teams worstelen met het koppelen van elegante CAD-modellen aan onderdelen uit de echte wereld die goed uitgelijnd zijn, soepel bewegen en bestand zijn tegen dagelijks gebruik. Verkeerde inschattingen van toleranties, materiaalkeuzes of leveranciers kunnen leiden tot speling, trillingen, onverwachte storingen en kostbare herontwerpen, die projecten vertragen en het vertrouwen van eindklanten schaden.
Deze gids biedt u een praktisch raamwerk waarmee u met vertrouwen CNC-gefreesde robotonderdelen kunt ontwerpen, specificeren en inkopen. Zo beperkt u risico's, beheerst u de kosten en bouwt u robotsystemen die consistente prestaties leveren in de praktijk.
Overzicht van CNC-gefreesde roboticacomponenten
Robotsystemen zijn afhankelijk van een grote familie van CNC-gefreesde componenten die samenwerken als een mechanische ruggengraat. Deze onderdelen zetten abstracte kinematica en regelalgoritmen om in echte, fysieke bewegingen die nauwkeurig moeten blijven gedurende duizenden of miljoenen cycli.
Typische CNC-gefreesde roboticacomponenten zijn onder andere structurele bases en armen, gewrichtsbehuizingen en lagerblokken, precisiemontageplaten, gereedschapsbehuizingen voor de uiteinden van de arm, aangepaste grijpvingers, motor- en versnellingsbakbeugels en sensor- of camerabevestigingen. Veel teams gebruiken CNC-bewerking ook voor robotspecifieke opspanningen, kalibratiegereedschappen en uitlijnmallen ter ondersteuning van assemblage en onderhoud.
Wat deze onderdelen met elkaar verbindt, is de combinatie van nauwe toleranties, herhaalbare geometrie en toepassingsspecifieke materialen . In de meeste gevallen kunnen ze niet alleen op standaardonderdelen vertrouwen. De integratie van deze machinaal bewerkte componenten bepaalt hoe goed uw robot zijn positie behoudt, hoe goed hij bestand is tegen doorbuiging, hoe goed hij schokbelastingen kan opvangen en hoe nauwkeurig hij blijft naarmate hij ouder wordt.
Terwijl u de overstap maakt van prototypes naar productierobots, blijft CNC-bewerking cruciaal. Het stelt u in staat om geometrieën te verfijnen, stijfheid te lokaliseren, meer functies in afzonderlijke onderdelen te integreren en consistente kwaliteit te ondersteunen in verschillende batches, fabrieken of klantvarianten.
Waarom CNC-bewerking essentieel is voor roboticacomponenten?
CNC-bewerking is essentieel voor roboticacomponenten omdat robots afhankelijk zijn van mechanische precisie om voorspelbare beweging, positioneringsnauwkeurigheid en stabiliteit op lange termijn te leverenIn tegenstelling tot algemene industriële apparatuur versterken robots zelfs kleine geometrische fouten via hun kinematische ketens. Een paar micrometer afwijking in één gewricht kan zich vertalen in millimeters afwijking bij de eindeffector.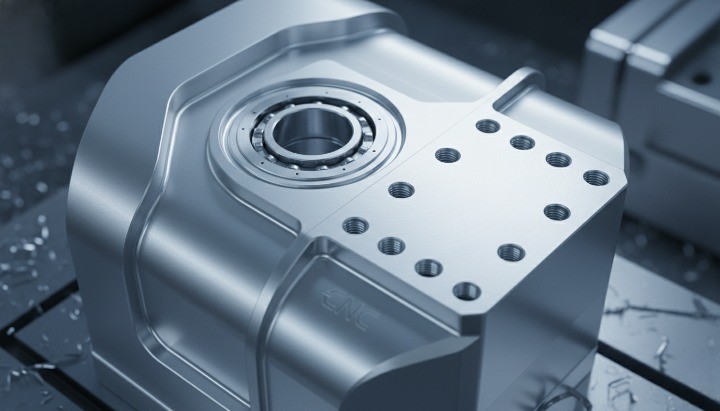
Naast precisie ondersteunt CNC-bewerking ook snelle iteratie. De ontwikkeling van robotica verloopt zelden in een rechte lijn van ontwerp naar massaproductie. Ingenieurs passen armlengtes, gewrichtsstijfheid, motorinterfaces en gereedschapsindelingen aan terwijl systemen worden getest. CNC-bewerking maakt het mogelijk om deze veranderingen snel om te zetten in fysieke onderdelen, zonder lange vertragingen in de gereedschapsproductie.
Precisie, herhaalbaarheid en flexibiliteit verklaren samen waarom CNC-bewerking de kern vormt van de moderne robotproductie, van de eerste prototypes tot volwassen productieplatforms.
Vereisten voor precisie, herhaalbaarheid en bewegingsnauwkeurigheid
Nauwkeurigheid van robotbewegingen begint met mechanische nauwkeurigheid. Besturingssoftware en sensoren kunnen slechts tot op zekere hoogte compenseren. Als de fysieke componenten afdrijven, buigen of scheef staan, kan geen enkele aanpassing de prestaties volledig herstellen.
-
Lagerboringen die concentriciteit en voorspanning in de loop van de tijd behouden
-
Vlakke en parallelle montagevlakken die gezamenlijke referentievlakken definiëren
-
Deuvel- en positioneringsfuncties die een herhaalbare montage garanderen
-
Asinterfaces die speling en slingering minimaliseren
Deze eigenschappen hebben direct invloed op de herhaalbaarheid, die veel roboticanormen meten als het vermogen van de robot om herhaaldelijk naar dezelfde positie terug te keren, en niet slechts één keer een doel te bereiken. Volgens ISO 9283 is herhaalbaarheid een van de bepalende prestatie-indicatoren voor industriële robots, en mechanische afstemming speelt een doorslaggevende rol bij het bereiken ervan.
CNC-bewerking ondersteunt ook stabiele prestaties onder dynamische omstandigheden. Robots versnellen, vertragen en veranderen continu van richting. Slecht gecontroleerde wanddikte, ongelijkmatige materiaalverwijdering of inconsistente toleranties creëren spanningsconcentraties en microbewegingen. Na verloop van tijd leiden deze problemen tot trillingen, geluid en slijtage die de nauwkeurigheid verminderen lang voordat elektronische componenten defect raken.
Door onderdelen te produceren met een consistente geometrie en voorspelbare oppervlakteafwerking, helpt CNC-bewerking ontwerpers de stijfheid en uitlijning te behouden gedurende de hele levensduur van de robot. Deze stabiliteit vermindert de noodzaak tot herkalibratie en verlaagt de totale eigendomskosten voor eindgebruikers.
CNC-bewerking versus alternatieve productieprocessen in de robotica
Roboticateams evalueren vaak meerdere productieprocessen voordat ze overgaan op CNC-bewerking. Elk proces heeft zijn eigen voordelen, maar de beperkingen worden duidelijk wanneer de prestatie-eisen toenemen.
De onderstaande tabel geeft een overzicht van hoe CNC-bewerking zich verhoudt tot gangbare alternatieven die worden gebruikt bij de ontwikkeling en productie van robotica.
| Manufacturing Process | Sterke punten in robotica | Belangrijkste beperkingen |
|---|---|---|
| CNC Machining | Hoge precisie, herhaalbaarheid, ruime materiaalkeuze, sterke mechanische eigenschappen | Hogere eenheidskosten bij zeer hoge volumes |
| 3D afdrukken | Snelle iteratie, complexe interne geometrie | Lagere sterkte, slechtere tolerantiecontrole |
| Sheet Metal Fabrication | Lage kosten voor eenvoudige behuizingen en beugels | Beperkte stijfheid, slechte precisie bij de gewrichten |
| Die Casting | Lage kosten bij grote volumes en complexe vormen | Hoge gereedschapskosten, nabewerking nog steeds vereist |
| Injection Molding | Uitstekende oppervlakteafwerking, hoge volume-efficiëntie | Niet geschikt voor dragende metalen onderdelen |
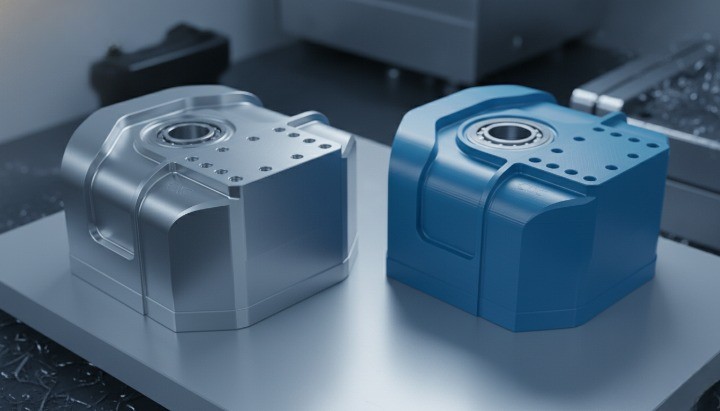 3D-printen is waardevol in de vroege conceptfase, met name voor vormcontroles of eenvoudige opstellingen. Geprinte polymeeronderdelen missen echter de stijfheid en maatvastheid die nodig zijn voor de meeste structurele of bewegingskritische robotcomponenten. Additieve metaalproductie verbetert de sterkte, maar kampt nog steeds met kosten, oppervlakteafwerking en consistente toleranties voor precisie-interfaces.
Plaatwerk is geschikt voor afschermingen, afdekkingen en behuizingen. Toch kan het niet betrouwbaar de vlakheid, haaksheid of lagerpassing leveren die nodig is voor verbindingen, aandrijfsystemen of precisiemontages. Robotica-ontwerpers combineren plaatwerk vaak met CNC-gefreesde beugels of inzetstukken om deze beperkingen te compenseren.
Spuitgieten wordt aantrekkelijk wanneer robotplatformen volwassen worden en de productievolumes toenemen. Zelfs dan vereisen kritische onderdelen vrijwel altijd CNC-nabewerking . Lagerzittingen, referentievlakken, schroefdraad en afdichtingsoppervlakken moeten na het gieten worden bewerkt om aan de functionele eisen te voldoen.
Om deze redenen blijft CNC-bewerking het referentieproces voor roboticacomponenten, waarbij nauwkeurigheid, betrouwbaarheid en mechanische integriteit direct van invloed zijn op de systeemprestaties. Andere methoden ondersteunen dit wellicht, maar vervangen het zelden in precisiekritische toepassingen.
Roboticacomponenten die het meest geschikt zijn voor CNC-bewerking
CNC-bewerking is bij uitstek geschikt voor robotonderdelen die direct van invloed zijn op de nauwkeurigheid, stijfheid, herhaalbaarheid en systeem betrouwbaarheid, met name voor op maat gemaakte CNC-mechanische componenten die worden gebruikt in dragende en uitlijningskritische robotconstructies. Deze onderdelen dragen doorgaans belastingen, bepalen de uitlijning of brengen beweging over. Daardoor vereisen ze nauwe toleranties, gecontroleerde geometrie en consistente materiaaleigenschappen, eigenschappen die CNC-bewerking betrouwbaar levert, zowel bij prototypes als bij serieproductie.
Van robotbases tot gereedschappen voor het uiteinde van de arm, CNC-bewerking stelt ingenieurs in staat om mechanische prestaties te verfijnen en tegelijkertijd ontwerpen maakbaar te houden. In de onderstaande secties worden de belangrijkste groepen roboticacomponenten besproken waar CNC-bewerking de meeste waarde toevoegt en waarom alternatieve processen vaak tekortschieten.
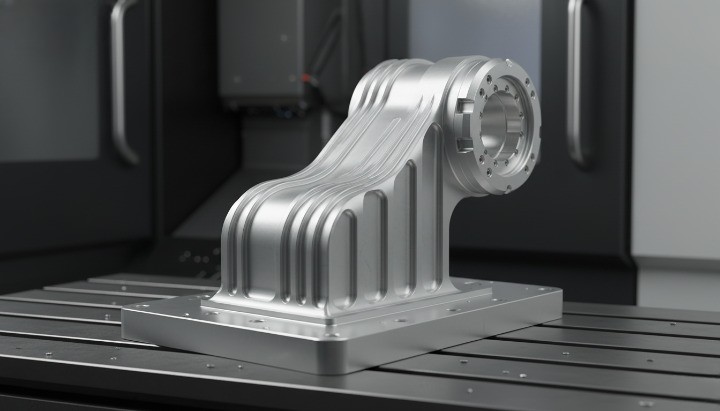
Structurele robotcomponenten (bases, frames, armen, montageplaten)
Structurele componenten vormen de mechanische ruggengraat van elke robot. Ze bepalen de stijfheid, de massaverdeling en hoe krachten zich door het systeem verplaatsen tijdens acceleratie, deceleratie en herhaalde bewegingen. CNC-bewerking is het geprefereerde proces voor deze onderdelen, omdat geometrische controle direct van invloed is op de precisie en het trillingsgedrag.
Veelvoorkomende CNC-gefreesde structurele elementen zijn onder andere robotbases, armsegmenten, dwarsbalken en interfaceplaten die verbindingen of externe apparatuur verbinden. Deze onderdelen vereisen vaak vlakheid, parallelliteit en haaksheid om binnen strikte grenzen te blijven. Kleine afwijkingen op dit niveau worden groter naarmate de robot dichterbij komt, vooral bij toepassingen met lange armen of hoge snelheden.
Aluminiumlegeringen worden veel gebruikt voor robotconstructies vanwege hun sterkte-gewichtsverhouding en bewerkbaarheid. CNC-bewerking stelt ingenieurs in staat om ribben, uitsparingen en bevestigingselementen direct in één onderdeel te integreren, waardoor de stapeling van assemblages wordt verminderd en de stijfheid wordt verbeterd zonder onnodige massa. Ook staalconstructies profiteren, indien nodig, van CNC-bewerking om nauwkeurige interfaces te behouden na het lassen of de warmtebehandeling.
Gewrichts- en bewegingsgerelateerde componenten (behuizingen, lagerzittingen, koppelingen)
Gewrichtscomponenten vormen het hart van robotbewegingen. Ze bevatten lagers, tandwielen, assen en aandrijfelementen die de speling, herhaalbaarheid en levensduur bepalen. CNC-bewerking is hier essentieel, omdat de prestaties van de gewrichten afhangen van microns, niet van millimeters.
Lagerzittingen vereisen bijvoorbeeld gecontroleerde diameters, rondheid en oppervlakteafwerking om de juiste voorspanning en levensduur te bereiken. Slecht bewerkte behuizingen kunnen leiden tot een ongelijkmatige belastingverdeling, vroegtijdige lageruitval en verlies van positienauwkeurigheid. CNC-bewerking biedt de controle die nodig is om deze kritieke interfaces in alle series te behouden.
Koppelingen, flenzen en verbindingsadapters zijn ook afhankelijk van concentriciteit en nauwkeurige boring-tot-vlakverhoudingen. CNC-processen maken het mogelijk om deze onderdelen in één opspanning te bewerken, waardoor cumulatieve fouten worden verminderd. Deze consistentie heeft een directe impact op de kalibratie-inspanning en het onderhoud op de lange termijn voor de eindgebruiker.
End-of-arm tooling (EOAT) en eindeffectoren
Gereedschap aan het uiteinde van een robotarm is een van de meest op maat gemaakte onderdelen van robotica, en CNC-bewerking speelt hierin een centrale rol. Grijpers, gereedschapsadapters, vacuümverdeelstukken en op maat gemaakte onderdelen van massief aluminium, zoals eindeffectorlichamen en adapters, moeten een balans bieden tussen precisie, lichtgewicht ontwerp en duurzaamheid.
CNC-bewerking stelt ingenieurs in staat om de EOAT-geometrie af te stemmen op specifieke taken. Pocketing verwijdert overtollig materiaal om de traagheid te verminderen, terwijl schroefdraadpoorten, nauwkeurige montagevlakken en sensorfuncties meerdere functies in één component integreren. Dit integratieniveau is moeilijk consistent te bereiken met fabricage- of additieve methoden.
Herhaalbare montage is een andere belangrijke factor. EOAT verandert vaak, zowel voor productvarianten als voor onderhoud. CNC-gefreesde interfaces met paspennen of precisiesleuven zorgen ervoor dat gereedschappen zonder herkalibratie naar dezelfde positie terugkeren, waardoor de stilstand van productielijnen wordt verminderd.
Aandrijvings- en transmissiegerelateerde componenten
Robotaandrijfsystemen zetten motorkoppel om in gecontroleerde beweging. CNC-gefreesde componenten zoals motorbevestigingen, tandwielkastbehuizingen, poelie-naven en asadapters spelen een beslissende rol in dit proces. Hun geometrie beïnvloedt de uitlijning, efficiëntie en het geluid.
Nauwkeurige positionering van motoren en tandwielkasten voorkomt ongelijkmatige belasting en voortijdige slijtage. CNC-bewerking zorgt ervoor dat boutpatronen, geleidingsdiameters en montagevlakken correct uitgelijnd zijn, zelfs bij kleine toleranties. Bij riem- of kettingsystemen zijn concentriciteit en balans essentieel om trillingen bij hoge snelheden te minimaliseren.
Bij veel robots zijn deze componenten ook gekoppeld aan structurele onderdelen. Dankzij CNC-bewerking kunnen ontwerpers deze interfaces nauwkeurig beheren, waardoor er minder vulplaatjes of handmatige aanpassingen nodig zijn tijdens de assemblage.
Montageonderdelen voor sensoren, visie en elektronica
Sensoren en camera's breiden de mogelijkheden van een robot uit, maar alleen als ze nauwkeurig gepositioneerd blijven. CNC-gefreesde montageonderdelen bieden de stabiliteit die nodig is voor vision-systemen, krachtsensoren, encoders en beschermende behuizingen.
Deze componenten bevatten vaak fijnafstellingssleuven, referentieoppervlakken en beschermende geometrieën. CNC-bewerking behoudt de herhaalbaarheid van deze functies, zodat de kalibratie ook na onderhoud geldig blijft. Het stelt ontwerpers ook in staat om afscherming of geïntegreerde kabelgeleiding toe te voegen zonder de nauwkeurigheid in gevaar te brengen.
Hoewel deze onderdelen misschien secundair lijken, is hun impact aanzienlijk. Slecht uitgelijnde sensoren leiden tot gebrekkige feedback, verminderde nauwkeurigheid en onbetrouwbare werking. CNC-bewerking zorgt ervoor dat de sensorhardware gedurende de hele levenscyclus van de robot naar behoren functioneert.
Materiaalkeuze voor CNC-gefreesde roboticacomponenten
De materiaalkeuze heeft een directe invloed op de prestaties, kosten en levensduur van robotsystemen. Zelfs met een perfecte geometrie leidt het verkeerde materiaal tot doorbuiging, slijtage, corrosie of onnodig gewicht. CNC-bewerking van onderdelen geeft ingenieurs de vrijheid om met een breed scala aan metalen en kunststoffen te werken, maar een succesvol robotontwerp blijft afhankelijk van het afstemmen van materiaaleigenschappen op de werkelijke bedrijfsomstandigheden.
In dit hoofdstuk richten we ons op de meest gebruikte materialen voor CNC-gefreesde roboticacomponenten en leggen we uit waarom elk materiaal geschikt is voor specifieke robotfuncties. Het doel is niet om elke optie te noemen, maar om u te helpen praktische, verdedigbare beslissingen te nemen tijdens het ontwerp en de inkoop.
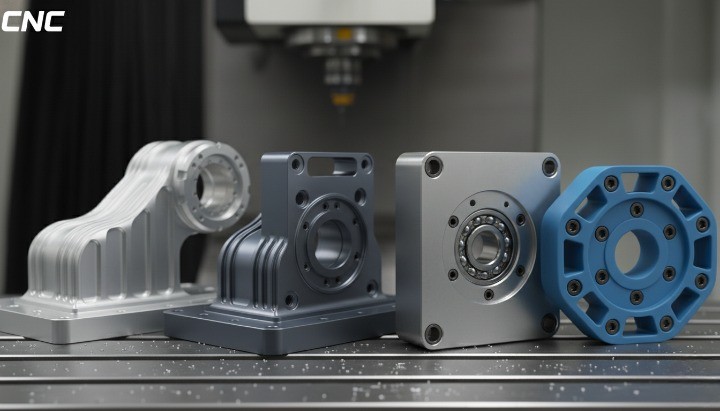
Aluminiumlegeringen voor lichtgewicht robotstructuren
Aluminiumlegeringen zijn de meest gebruikte materialen voor CNC-gefreesde robotonderdelen, vooral waar een laag gewicht en structurele stijfheid hand in hand moeten gaan . Gewichtsvermindering verlaagt de inertie, verbetert de acceleratie en vermindert het energieverbruik, wat van belang is voor zowel industriële robots als mobiele platforms.
Legeringen zoals 6061 en 6082 zijn veelgebruikte keuzes voor robotbases, armen, montageplaten en beugels. Ze bieden een uitgebalanceerde combinatie van sterkte, bewerkbaarheid en beschikbaarheid. Voor een hogere stijfheid en belastbaarheid kiezen veel ontwerpers voor 7075, met name voor verbindingsvlakken of lange armsecties waar doorbuiging de nauwkeurigheid direct beïnvloedt.
CNC-bewerking maakt het mogelijk om aluminium constructies te optimaliseren door middel van uitsparingen en ribbels. In plaats van te vertrouwen op een uniforme dikte, kunnen ingenieurs het materiaal alleen plaatsen waar de lasten zich verplaatsen. Deze aanpak verbetert de stijfheid-gewichtsverhouding zonder de assemblage complexer te maken. Anodisatie- of conversiecoatings verbeteren de corrosiebestendigheid en de duurzaamheid van het oppervlak verder, waardoor aluminium geschikt is voor veel fabrieksomgevingen.
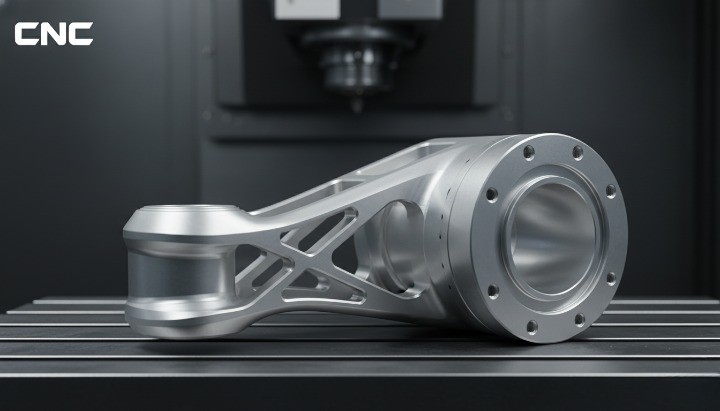
Staal en roestvrij staal voor omgevingen met hoge belasting en zware omstandigheden
Staal is de voorkeurskeuze wanneer robotonderdelen worden blootgesteld aan hoge belastingen, schokkrachten of veeleisende omgevingsomstandigheden . In vergelijking met aluminium heeft staal een hogere elasticiteitsmodulus, wat resulteert in minder doorbuiging onder dezelfde belasting. Hierdoor is het geschikt voor zware verbindingen, dragende frames en interfaces van aandrijfsystemen.
Koolstofstaal wordt vaak gebruikt in constructiedelen waar gewicht minder kritisch is en maximale stijfheid vereist is. Na het lassen of de warmtebehandeling brengt CNC-bewerking de interfaces weer binnen de toleranties, wat een nauwkeurige montage garandeert. Gereedschapsstaal kan voorkomen in slijtagegevoelige componenten zoals nokken of geleiders, waar oppervlaktehardheid de levensduur verlengt.
Roestvast staal dient een ander doel. Soorten zoals 304 en 316 worden veel gebruikt in roboticatoepassingen die worden blootgesteld aan vocht, chemicaliën of reinigingsprocedures, zoals voedselverwerking, medische automatisering en laboratoriumsystemen. CNC-bewerking levert nauwkeurige afdichtingsvlakken, schroefdraad en bevestigingselementen, met behoud van corrosiebestendigheid.
Hoewel stalen onderdelen duurder zijn om te bewerken vanwege langere cyclustijden en gereedschapsslijtage, verlagen ze vaak de risico's en onderhoudskosten in veeleisende toepassingen. In veel robotontwerpen combineren ingenieurs staal op kritische belastingspaden met aluminium elders om prestaties en gewicht in evenwicht te brengen.
Technische kunststoffen voor functionele roboticacomponenten
Technische kunststoffen spelen een belangrijke ondersteunende rol in CNC-gefreesde robotonderdelen, met name waar lage wrijving, elektrische isolatie of chemische bestendigheid belangrijker zijn dan structurele stijfheid. CNC-bewerking is zeer geschikt voor kunststoffen omdat het zorgt voor strakke randen, nauwkeurige afmetingen en een consistente geometrie zonder dure gereedschappen.
Materialen zoals POM (acetaal) worden vaak gebruikt voor slijtstrips, geleiders, afstandhouders en glij-elementen met een lage belasting. Hun lage wrijving en goede maatvastheid verminderen de behoefte aan smering. Nylon (PA) wordt gebruikt in afdekkingen, beugels en componenten die profiteren van slagvastheid en trillingsdemping.
Voor hoogwaardige toepassingen zijn PEEK en vergelijkbare hoogwaardige kunststoffen bestand tegen hoge temperaturen en agressieve chemicaliën. Deze materialen worden veel gebruikt in medische, cleanroom- en gespecialiseerde industriële robots. CNC-bewerking maakt een nauwkeurige tolerantiecontrole mogelijk, wat essentieel is omdat kunststof onderdelen vaak direct op metalen componenten aansluiten.
Ondanks hun voordelen vereisen kunststoffen een zorgvuldig ontwerp. Wanddikte, kruipgedrag en thermische uitzetting verschillen aanzienlijk van metalen. CNC-bewerking helpt deze uitdagingen het hoofd te bieden door de toleranties nauwkeurig te handhaven, maar de materiaalkeuze moet nog steeds rekening houden met langdurige belasting en blootstelling aan de omgeving.
Tolerantie, GD&T en oppervlakteafwerkingsvereisten in robotica
Robotische systemen bereiken hun gespecificeerde nauwkeurigheid en herhaalbaarheid alleen wanneer toleranties, GD&T (Geometric Dimensioning and Tolerancing) en oppervlakteafwerking als ontwerpbeslissingen worden beschouwd en niet als bijzaak . Besturingssoftware en sensoren kunnen de prestaties verbeteren, maar ze kunnen speling in lagers, kromme montagevlakken of ruwe glijcontacten niet volledig compenseren. Bij CNC-bewerking van robotcomponenten verbinden deze drie elementen de tekening met de daadwerkelijke beweging.
Goed gekozen toleranties beschermen de herhaalbaarheid en stabiliteit van de robotpositie. ISO 9283, die testmethoden voor de nauwkeurigheid en herhaalbaarheid van robotposities definieert, gaat uit van een mechanische basislijn: de constructie en verbindingen moeten al voldoen aan de beoogde pasvorm en stijfheid. GD&T wordt dan de gedeelde taal tussen ontwerp, bewerking en inspectie. Oppervlakteafwerking maakt het plaatje compleet door wrijving, afdichting en vermoeiingsgedrag bij contactvlakken te reguleren.
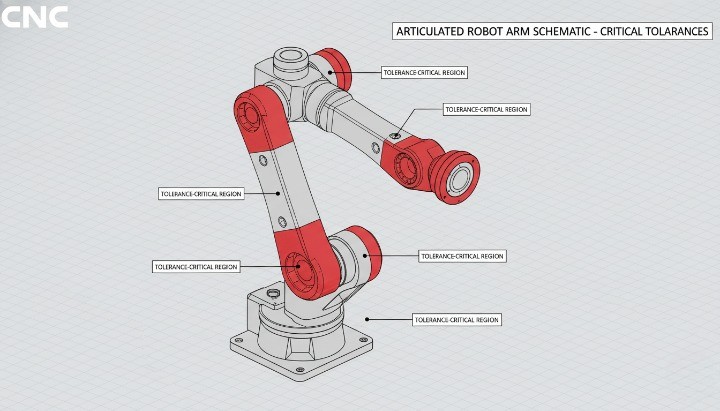
Kritische toleranties in robotassemblages
Kritische toleranties in robotassemblages zijn de afmetingen en relaties die de houdingsnauwkeurigheid, herhaalbaarheid, stijfheid en slijtage het sterkst beïnvloeden . Als u slechts een deel van de onderdelen beheert, concentreer u dan eerst hierop. Deze toleranties komen voor in gewrichten, structurele interfaces en sensorbevestigingen, waar kleine fouten zich snel door de kinematische keten van de robot verspreiden.
Typische tolerantie-kritische kenmerken zijn onder meer:
-
Lagerboringen en -zittingen, waarbij diameter, rondheid en coaxialiteit de voorspanning en levensduur bepalen
-
Referentievlakken op bases, armen en tandwielkasten die de oriëntatie van elke as bepalen
-
Gaten, sleuven en precisiepennen die een herhaalbare montage en vervanging garanderen
-
Asinterfaces, zoals spiebanen of klemnaven, die de slingering en speling regelen
De herhaalbaarheid van de positie van industriële robots, zoals beschreven in ISO 9283, hangt sterk af van hoe deze eigenschappen zich gedragen onder belasting en in de loop van de tijd. Een robot die er tijdens een fabrieksacceptatietest nauwkeurig uitziet, kan buiten de tolerantie vallen als lagerpassingen losraken of koppelingsbehuizingen vervormen onder spanning. Nauwe toleranties op de juiste plaatsen verminderen dit risico en maken de kalibratie duurzamer.
Vanuit een inkoopperspectief hoeft u niet elke afmeting aan te scherpen. U wint meer door een kleine set kritische toleranties te definiëren en andere afmetingen de algemene bewerkingsnormen te laten volgen. Deze aanpak houdt de inspectie gefocust en stelt uw CNC-partner in staat de cyclustijd te optimaliseren, terwijl de systeemprestaties gewaarborgd blijven.
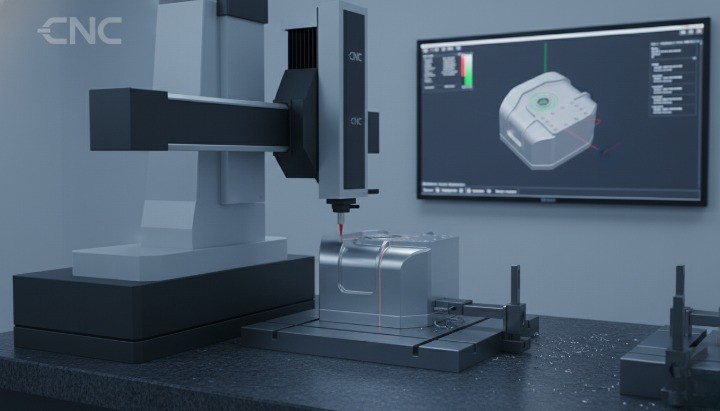
Toepassing van GD&T om de nauwkeurigheid van robotbewegingen te regelen
Geometrische maattoleranties (GD&T) bieden een gestructureerde manier om te beschrijven hoe robotonderdelen zich tot elkaar moeten verhouden in de 3D-ruimte. In plaats van alleen te vertrouwen op lineaire plus/min-toleranties, specificeert u de toelaatbare variatie in vorm, oriëntatie en locatie ten opzichte van referentiepunten die de werkelijke montageomstandigheden weerspiegelen. Het Geometrical Product Specification (GPS)-raamwerk van ISO en normen zoals ISO 1101 definiëren deze gemeenschappelijke taal.
Voor robotica is GD&T vooral krachtig als u het volgende wilt besturen:
-
De positie van gatenpatronen die armen, gewrichten en gereedschapsplaten verbinden
-
De loodrechtheid en parallelliteit van montagevlakken die de gewrichtsassen definiëren
-
De concentriciteit of slingering van assen, poelies en koppelingen ten opzichte van lagers
-
De vlakheid van referentieoppervlakken die worden gebruikt voor kalibratie- of metrologie-inrichtingen
Door deze kenmerken te koppelen aan een coherent referentieschema, maakt u het voor CNC-machinisten en -inspecteurs gemakkelijker om te begrijpen wat er echt toe doet. Dit vermindert interpretatiefouten en stemt ieders inspanningen af op dezelfde functionele doelen. Het helpt u ook om leveranciers te vergelijken, omdat GD&T-gebaseerde inspectierapporten laten zien hoe nauw elk proces aansluit bij de beoogde geometrie.
Als u GD&T al in andere producten gebruikt, is de belangrijkste stap voor robotica het vastleggen van referentiepunten op dezelfde manier als waarop de robot in de praktijk wordt geassembleerd en gefixeerd . Zo kunnen bijvoorbeeld het basismontageoppervlak en de centreerpennen als primaire referentiepunten dienen, van waaruit de gewrichtsvlakken en lagerboringen worden opgebouwd. Dit zorgt ervoor dat de tekening, de bewerking, de inspectie en het uiteindelijke kinematische model hetzelfde referentiekader delen.
Overwegingen voor oppervlakteafwerking bij glijdende, roterende en geklemde interfaces
Oppervlakteafwerking definieert hoe ruw of glad een bewerkt oppervlak is op microscopisch niveau. Voor robotica heeft dit invloed op wrijving, slijtage, afdichting, geluid en levensduur op manieren die toleranties alleen niet kunnen weergeven. Twee oppervlakken kunnen dimensionaal correct zijn, maar zich toch heel anders gedragen bij glijden of klemmen als hun ruwheid verschilt.
De meest voorkomende parameter is Ra, de rekenkundig gemiddelde ruwheid. In de praktijk worden doorgaans lagere Ra-waarden (bijvoorbeeld 0.4–0.8 μm) gebruikt voor lagerzittingen, afdichtingsvlakken en precisiegeleidingen, terwijl gematigdere afwerkingen (1.6–3.2 μm) acceptabel zijn voor algemene montagevlakken. Zeer ruwe afwerkingen kunnen verontreinigingen vasthouden, slijtage versnellen en inconsistente wrijving veroorzaken, met name in lineaire geleiders of klemverbindingen.
In de robotica moet je speciale aandacht besteden aan de oppervlakteafwerking van:
-
Glijdende oppervlakken zoals lineaire geleidingsinterfaces, slijtstrips en nokkenbanen
-
Roterende interfaces zoals astappen, lagerzittingen en roterende afdichtingen
-
Klemverbindingen waarbij wrijving componenten op hun plaats houdt onder dynamische belasting
Studies in de precisietechniek tonen aan dat het verbeteren van de oppervlakteruwheid de vermoeiingslevensduur en lagerprestaties aanzienlijk kan verlengen, vooral onder cyclische belasting. Voor robots die continu in bedrijf zijn, vertalen kleine verbeteringen aan het oppervlak zich in minder stilstand en lagere onderhoudskosten.
Bij het specificeren van oppervlakteafwerkingen voor CNC-bewerking van robotonderdelen, concentreer u zich alleen op de oppervlakken waarvan de functie afhankelijk is van de textuur . Laat niet-kritische gebieden met standaard afwerkingen. Deze strategie houdt de bewerkingskosten binnen redelijke grenzen en zorgt tegelijkertijd voor de prestatievoordelen waar die het meest van belang zijn.
Richtlijnen voor ontwerp voor CNC-bewerking (DFM) voor robotonderdelen
Goed ontwerp voor CNC-bewerking betekent dat je de vereiste prestaties behaalt met de eenvoudigst produceerbare geometrie . Voor robotonderdelen betekent dit dat je stijfheid, uitlijning en duurzaamheid behoudt, terwijl je kenmerken vermijdt die de cyclustijd, het risico op afval of de inspectiecomplexiteit verhogen. Door DFM (Design for Manufacturing) vroegtijdig toe te passen, verminder je verrassingen tijdens het offertetraject, verkort je de levertijden en creëer je onderdelen die leveranciers betrouwbaar kunnen produceren, van prototype tot serieproductie.
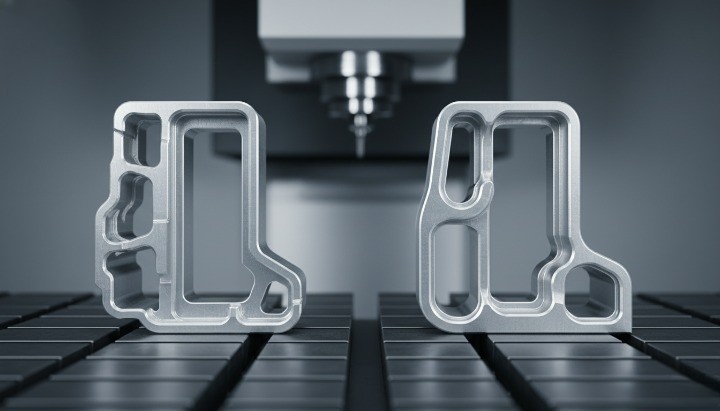
Optimalisatie van de geometrie om de bewerkingskosten te verlagen
Je verlaagt de bewerkingskosten voor robotonderdelen door de geometrie te vereenvoudigen, de toegang tot gereedschap te verbeteren en onnodige precisie te vermijden . Het doel is niet om het ontwerp te verzwakken, maar om complexiteit te verwijderen die niet bijdraagt aan stijfheid, uitlijning of veiligheid.
Verschillende geometrische keuzes hebben een grote invloed op de kosten:
-
Diepe, smalle zakken waarvoor lange gereedschappen met een kleine diameter nodig zijn
-
Zeer kleine interne radiussen die langzame sneden of speciaal gereedschap vereisen
-
Dunne wanden die tijdens het bewerken klapperen of vervormen
-
Functies met meerdere hoeken die veel instellingen of 5-assig werk vereisen wanneer dat niet nodig is
U kunt deze gebieden vaak opnieuw ontwerpen zonder de functie te veranderen. Zo vermindert het vergroten van de interne hoekradius om deze aan te passen aan standaard freeskoppen de snijtijd en gereedschapsslijtage. Het splitsen van zeer diepe onderdelen in twee delen of het gebruik van geboute wisselplaten kan de opstellingen verkorten en de inspectie vergemakkelijken.
De onderstaande tabel vat typische geometrische drivers en DFM-reacties voor roboticacomponenten samen.
| Geometrisch kenmerk | Impact op CNC-bewerkingskosten | DFM-richtlijn voor robotonderdelen |
|---|---|---|
| Diepe zakken met kleine radiussen | Langzame bewerking, afbuiging, hogere schrootproductie | Vergroot de hoekradius, verklein de diepte of splits in subonderdelen |
| Zeer dunne wanden | Trilling, vervorming, dimensionale drift | Muren dikker maken of ribben toevoegen waar de belasting het materiaal rechtvaardigt |
| Meervoudige samengestelde hoeken | Extra opstellingen, complexe bevestiging | Lijn de sleutelvlakken waar mogelijk uit met de standaardassen |
| Niet-standaard draden/functies | Speciaal gereedschap, langzamere bewerkingen | Gebruik standaard metrische of UNC/UNF-draden en algemene kenmerken |
Door kosten als ontwerpvariabele te beschouwen , voorkomt u dat er in een laat stadium nog kostenbesparingen worden doorgevoerd, wat vaak onder tijdsdruk gebeurt. Leveranciers zullen de aanvoer en snelheid nog steeds optimaliseren, maar de grootste besparingen komen vaak voort uit ontwerpbeslissingen die in de CAD-fase worden genomen.
Ontwerpen voor montage, uitlijning en onderhoudbaarheid
Robotonderdelen bevinden zich in systemen die technici moeten assembleren, uitlijnen en soms repareren. Een onderdeel dat gemakkelijk te bewerken is, maar moeilijk te assembleren, kost alsnog tijd en geld. Goed DFM (Design for Manufacturing) houdt daarom in dat er rekening wordt gehouden met assemblage en onderhoud , en niet alleen met het snijden.
Geef prioriteit aan:
-
Duidelijke referentieoppervlakken en lokalisatiekenmerken voor herhaalbare positionering
-
Voldoende toegang tot sleutels en gereedschap rondom bevestigingsmiddelen
-
Standaard bevestigingsmaten en kopstijlen voor vergelijkbare onderdelen
-
Oriëntatiepunten die de kans verkleinen dat onderdelen achterstevoren worden geïnstalleerd
Gebruik voor de uitlijning elementen zoals paspennen, precisiesleuven of machinaal bewerkte schouders die componenten automatisch in de juiste positie trekken wanneer ze worden gemonteerd. Dit vermindert de afhankelijkheid van metingen tijdens de bouw en verbetert de consistentie tussen units.
Onderhoudbaarheid is belangrijk, omdat robots zelden hun hele leven onaangeroerd blijven. Als het vervangen van een motor, gewricht of EOAT-beugel vereist dat de helft van de machine gedemonteerd moet worden, zal het ontwerp integrators en eindgebruikers frustreren. Denk aan het volgende:
-
Toegangsgaten of verwijderbare afdekkingen voor bevestigingsmiddelen en connectoren
-
Modulaire subassemblages die kunnen worden verwisseld in plaats van volledig opnieuw te worden opgebouwd
-
Duidelijke scheiding tussen dragende en “opofferende” onderdelen die duurdere componenten beschermen
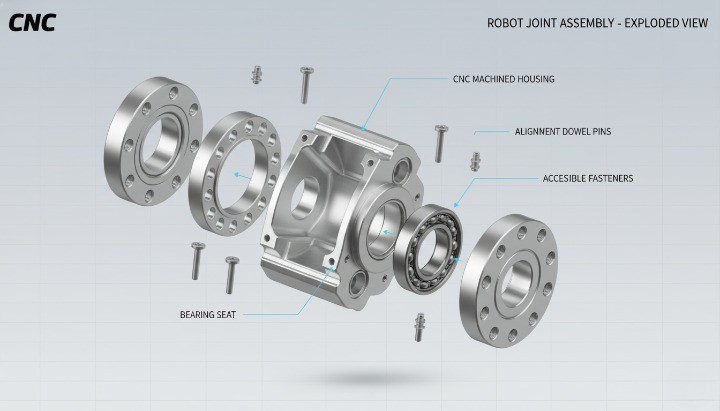
Wanneer u de perspectieven voor bewerking, assemblage en service op elkaar afstemt, creëert u robotcomponenten die sneller worden geïnstalleerd, minder vaak defect raken en veel eenvoudiger te ondersteunen zijn in het veld.
Veelvoorkomende CNC-ontwerpfouten in roboticacomponenten
Bepaalde ontwerppatronen veroorzaken herhaaldelijk problemen in CNC-gefreesde robotonderdelen. Het vermijden hiervan is een van de snelste manieren om zowel de maakbaarheid als de betrouwbaarheid te verbeteren.
Veelvoorkomende problemen zijn onder meer:
-
Overmatige toleranties voor niet-kritische onderdelen: Ontwerpers passen soms nauwe toleranties toe op elke afmeting "voor de veiligheid". Dit verhoogt de cyclustijd en de inspectiekosten zonder de functionaliteit te verbeteren. Concentreer u op nauwe toleranties voor lagerzittingen, referentievlakken en kritische interfaces; houd andere onderdelen binnen de algemene bewerkingstoleranties.
-
Scherpe binnenhoeken zonder afronding. Scherpe hoeken zijn niet praktisch bij roterende frezen en kunnen spanning concentreren. Specificeer altijd redelijke afrondingsradii, vooral in uitsparingen en overgangen voor structurele robotonderdelen.
-
Onduidelijke of tegenstrijdige referentiestelsels: Als verschillende tekeningen verschillende referentiestelsels voor dezelfde interface gebruiken, worden assemblages moeilijk uit te lijnen en te inspecteren. Definieer een consistent referentiestelsel dat overeenkomt met de manier waarop de robot op zijn basis staat en hoe gewrichten bevestigd zijn.
-
Het negeren van de benodigde toegang tot gereedschap en opspaninrichtingen: Kenmerken die te dicht bij klemmen worden geplaatst, diepe gaten nabij randen of uitsparingen zonder ruimte voor de frees, kunnen leiden tot geïmproviseerde opstellingen. Dit resulteert in variatie en mogelijke schade. Houd bij het plaatsen van kritische kenmerken rekening met de manier waarop een onderdeel wordt vastgehouden en bewerkt.
-
Het combineren van veel verschillende materiaalsoorten zonder duidelijke rechtvaardiging: Het gebruik van staal, aluminium en diverse kunststoffen in één kleine constructie kan de inkoop bemoeilijken en leiden tot verschillende thermische eigenschappen. Gebruik meerdere materialen alleen wanneer dit duidelijk een probleem oplost, zoals corrosie, isolatie of gewichtsvermindering.
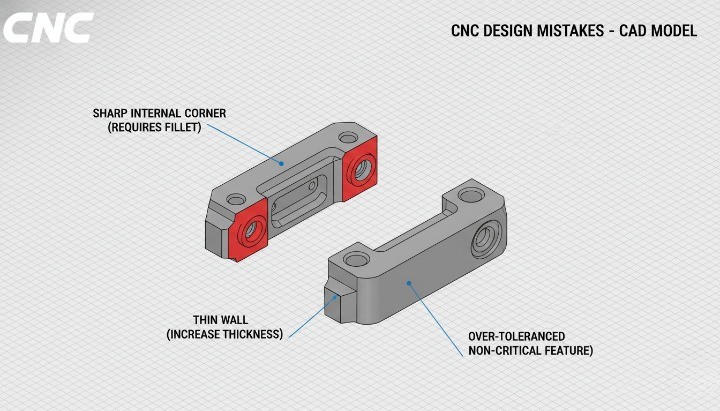
Door ontwerpen systematisch te controleren op deze fouten voordat offerteaanvragen worden verstuurd, beschermt u uw budget en planning. Belangrijker nog, u bouwt een betere relatie op met bewerkingspartners, omdat zij zich kunnen concentreren op het leveren van precisie en betrouwbaarheid in plaats van op het oplossen van vermijdbare ontwerpproblemen.
Prototype versus productie-CNC-bewerking voor roboticacomponenten
Robotica-projecten gaan zelden direct van concept naar massaproductie. De meeste systemen evolueren via prototypes, proefproducties en geleidelijke schaalvergroting , met ontwerpwijzigingen onderweg. CNC-bewerking ondersteunt elke fase van dit traject door in een vroeg stadium flexibiliteit en later stabiliteit te bieden, mits u uw productiestrategie aanpast aan elke fase.
Als u begrijpt hoe prototype-, pilot- en productie-CNC-bewerkingen van elkaar verschillen, kunt u kosten beheersen, ontwikkelingscycli verkorten en proceswijzigingen vermijden die de kwaliteit op het slechtst mogelijke moment verstoren.
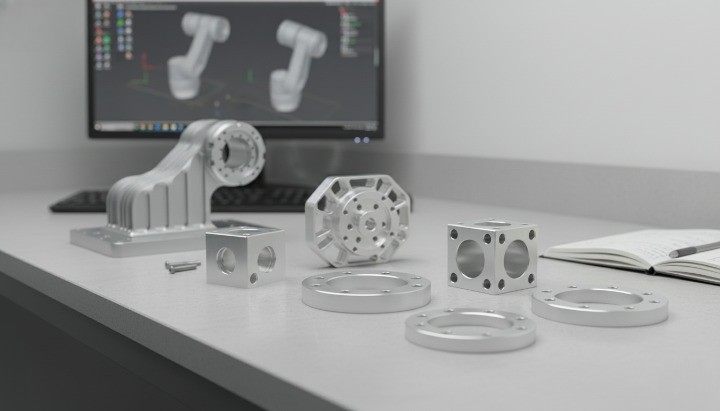
Snelle prototyping voor validatie van robotontwerp
Met behulp van CNC-bewerking kunt u snel prototypes maken en het gedrag in de praktijk valideren, lang voordat u overgaat tot productie op grote schaal. In tegenstelling tot visuele prototypes, weerspiegelen CNC-gefreesde prototypes de werkelijke materiaaleigenschappen, stijfheid, massa en toleranties , waardoor de testresultaten betekenisvol zijn.
Tijdens deze fase valideren ingenieurs doorgaans:
-
Structurele stijfheid en trillingsrespons
-
Uitlijning van de verbindingen en lagerpassingen
-
Bereik van gereedschap, speling en botsingsrisico's
-
Integratie met motoren, sensoren en controllers
Omdat CNC-bewerking geen permanente gereedschappen vereist, verlopen ontwerpiteraties relatief snel. U kunt de diepte van de holtes aanpassen, de ribindeling wijzigen of montagepatronen aanpassen zonder weken of maanden te moeten wachten op nieuwe mallen. Deze flexibiliteit is vooral waardevol in de robotica, waar kleine mechanische aanpassingen vaak leiden tot aanzienlijke verbeteringen in nauwkeurigheid of duurzaamheid.
Prototype CNC-onderdelen zijn mogelijk niet kostengeoptimaliseerd, en dat is acceptabel. Het doel is leren, niet de prijs per stuk. Toch helpt samenwerken met een CNC-leverancier die verstand heeft van robotica ervoor te zorgen dat vroege ontwerpen niet afglijden naar geometrieën die later moeilijk of duur te schalen zijn.
Pilotbouw en brugproductie
Proefproductie en overbruggingsproductie bevinden zich tussen de eerste prototypes en de volledige productie. In deze fase stabiliseren de ontwerpen, maar blijven de volumes bescheiden. CNC-bewerking blinkt hier uit omdat het herhaalbaarheid biedt zonder de voorafgaande investering in speciaal gereedschap.
Typische doelen tijdens pilot- en brugfases zijn onder meer:
-
Verifiëren van assemblageprocessen en takttijden
-
Bevestiging van tolerantiestapeling over meerdere eenheden
-
Het opstellen van inspectieplannen en kwaliteitscontrolepunten
-
Het leveren van eerste klantproeven of beperkte marktreleases
CNC-bewerking ondersteunt procesverfijning in deze fase. Leveranciers kunnen speciale opspanningen introduceren, gereedschapspaden verbeteren en de cyclustijd verkorten, terwijl ze tegelijkertijd flexibiliteit behouden voor ontwerpwijzigingen in een later stadium. Voor OEM's en integrators in de robotica vermindert deze aanpak het risico, aangezien de vraag geleidelijk toeneemt in plaats van in één keer.
Vanuit een inkoopperspectief laat overbruggingsproductie ook zien of een leverancier consistentie kan handhaven over meerdere batches. Stabiele kwaliteit en voorspelbare doorlooptijden zijn hier sterke indicatoren voor succes op de lange termijn.
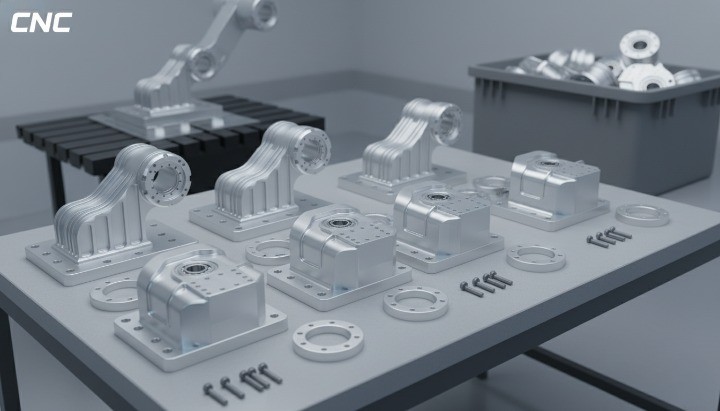
Wanneer moet je CNC-bewerking combineren met spuitgieten?
Naarmate robotplatformen zich verder ontwikkelen en de productievolumes toenemen, is CNC-bewerking alleen mogelijk niet langer de meest kosteneffectieve oplossing. In dat geval wordt de combinatie van spuitgieten met CNC-bewerking aantrekkelijk voor bepaalde componenten.
Spuitgieten is een goede methode voor onderdelen met complexe externe vormen die in grote volumes worden geproduceerd, zoals behuizingen, beugels of omhulsels. Spuitgieten alleen voldoet echter zelden aan de precisie-eisen van robotica. Kritische onderdelen vereisen nog steeds CNC-nabewerking, waaronder:
-
Lagerzittingen en precisieboringen
-
Referentievlakken en uitlijningsvlakken
-
Schroefgaten en afdichtingsinterfaces
Deze hybride aanpak stelt u in staat om gereedschapskosten over grotere volumes af te schrijven, terwijl u de nauwkeurigheid behoudt die robotsystemen vereisen. Het break-evenpunt varieert afhankelijk van de complexiteit en het materiaal van het onderdeel, maar veel roboticaproducenten overwegen spuitgieten wanneer de jaarlijkse volumes enkele duizenden stuks bereiken en de ontwerpen stabiel zijn.
Het grootste risico schuilt in de timing. Te vroeg overstappen op spuitgieten legt de geometrie vast en vermindert de flexibiliteit. Te laat overstappen laat kostenbesparingen onbenut. CNC-bewerking zorgt voor continuïteit tijdens deze overgang, omdat dezelfde functionele kenmerken en inspectielogica van prototypes worden overgenomen in gegoten en bewerkte onderdelen.
Kwaliteitscontrole voor CNC-gefreesde roboticacomponenten
Kwaliteitscontrole bij CNC-bewerking en spuitgieten gaat niet alleen over het opsporen van defecte onderdelen aan het einde van de productielijn. Het gaat erom een stabiel proces te creëren dat zorgt voor voorspelbare geometrie, oppervlakteconditie en materiaaleigenschappen over tijd. Robots werken in gesloten systemen, maar hun prestaties zijn nog steeds afhankelijk van mechanische consistentie. Wanneer de kwaliteit afneemt, wordt de kalibratie minder nauwkeurig, neemt het onderhoud toe en ondermijnen storingen in het veld het vertrouwen van de eindgebruikers.
Een gestructureerde kwaliteitsaanpak voor robotonderdelen combineert doorgaans drie pijlers: eerste artikelinspectie (FAI) om het ontwerp en het proces te valideren , tussentijdse en eindinspectie om de productie op koers te houden , en traceerbaarheid om inzicht te krijgen in het gedrag van onderdelen in wereldwijde toeleveringsketens . Samen zorgen deze elementen ervoor dat CNC-bewerking geen black box meer is, maar een gecontroleerd en controleerbaar systeem.
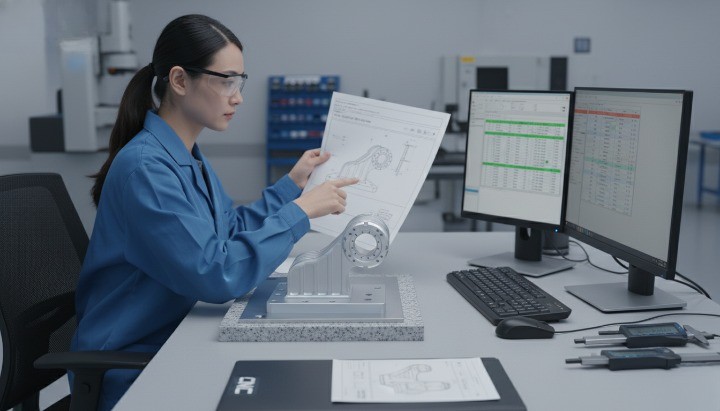
Eerste artikelinspectie (FAI) voor robotonderdelen
De eerste artikelinspectie (FAI) is het moment waarop een nieuw of aanzienlijk gewijzigd robotonderdeel in de praktijk wordt getest. Een FAI verifieert of het CNC-proces een compleet onderdeel kan produceren dat voldoet aan de tekening, het materiaal en de functionele eisen, voordat het ontwerp wordt vrijgegeven voor routinematige productie. Normen zoals AS9102, die veelvuldig worden gebruikt in de lucht- en ruimtevaart, formaliseren dit concept en worden steeds vaker aangehaald door andere sectoren met hoge betrouwbaarheidseisen.
Voor roboticacomponenten omvat een robuuste FAI doorgaans:
-
Dimensionale controles op alle kritische en representatieve kenmerken
-
Verificatie van GD&T-vereisten gekoppeld aan datums en kinematische referenties
-
Bevestiging van materiaalkwaliteit, hardheid en oppervlaktebehandelingen
-
Documentatie van gebruikte opstellingen, gereedschappen en meetmethoden
De waarde van FAI zit niet alleen in het geven van "geslaagd" of "gezakt". Het creëert een basislijn waar ontwerp, productie en kwaliteit allemaal naar kunnen verwijzen wanneer er later vragen over de prestaties zijn. Als een robot in het veld onverwachte drift of trillingen vertoont, kunt u de huidige onderdelen vergelijken met de oorspronkelijke FAI om te zien of het proces of het ontwerp is gewijzigd.
Strategieën voor inspectie tijdens het proces en de eindinspectie
Zodra FAI het proces heeft goedgekeurd, is continue controle nog steeds nodig om de productie binnen de gestelde grenzen te houden . Voor CNC-gefreesde robotonderdelen moeten de inspectiestrategieën tijdens het proces en de eindinspectie worden ontworpen op basis van risico en functionaliteit, en niet op basis van het controleren van elke afmeting van elk onderdeel.
Een effectieve inspectie tijdens het proces kan het volgende omvatten:
-
Controles door de operator van belangrijke afmetingen met behulp van schuifmaten, micrometers of boormaten op vastgestelde intervallen
-
Statistische steekproeven van kritische kenmerken om trends te monitoren in plaats van enkelvoudige waarden
-
Gereedschapsslijtagebewaking en offsetaanpassingen gekoppeld aan gemeten gegevens in plaats van vaste tijdsintervallen
De eindinspectie controleert vervolgens of de partij voldoet aan uw contractuele en functionele eisen. Deze fase richt zich vaak op:
-
Kritische GD&T-aanroepen die de nauwkeurigheid en herhaalbaarheid van robots beïnvloeden
-
Oppervlakteafwerking en cosmetische criteria waarbij de robot zichtbaar zal zijn voor eindgebruikers
-
Pasvormcontroles met passende onderdelen of meters die de werkelijke montageomstandigheden simuleren
Voor onderdelen met een hoger risico maken veel teams gebruik van elementen van statistische procescontrole (SPC). Door belangrijke afmetingen in de loop van de tijd te volgen, kunt u afwijkingen detecteren voordat deze de specificatiegrenzen bereiken, waardoor uitval en herbewerking worden verminderd. Roboticaprogramma's profiteren van deze aanpak, omdat kleine, consistente variaties belangrijker zijn wanneer meerdere assen en verbindingen hun fouten vergroten.
Traceerbaarheid en consistentie in wereldwijde robotica-toeleveringsketens
Naarmate robotica-bedrijven groeien, verplaatsen componenten zich vaak tussen fabrieken, landen en leveranciers. Traceerbaarheid wordt essentieel om consistentie te waarborgen en te begrijpen hoe onderdelen zich in de loop van de tijd en op verschillende locaties gedragen . Zonder traceerbaarheid kunnen er prestatieverschillen ontstaan tussen robots die in verschillende fabrieken zijn gebouwd, waardoor het lastig kan zijn de oorzaak te achterhalen.
Traceerbaarheid voor CNC-gefreesde roboticacomponenten omvat doorgaans:
-
Lot- of batchnummers gekoppeld aan materiaalcertificaten en bewerkingsgegevens
-
Geserialiseerde onderdelen voor hoogwaardige of veiligheidsrelevante componenten
-
Bewaarde inspectiegegevens gekoppeld aan specifieke batches of series
-
Duidelijke wijzigingsbeheerrecords wanneer tekeningen, materialen of processen worden bijgewerkt
Internationale normen zoals ISO 9001 benadrukken gedocumenteerde processen, wijzigingsbeheer en het bewaren van gegevens als basis voor consistente kwaliteit in de gehele toeleveringsketen. Wanneer u deze principes toepast op roboticacomponenten, krijgt u de mogelijkheid om veldprestaties te correleren met specifieke leveranciers, materialen of proceswijzigingen, in plaats van te vertrouwen op anekdotische feedback.
Voor wereldwijde OEM's en integrators ondersteunt sterke traceerbaarheid ook de verwachtingen van regelgeving en klanten in sectoren zoals de automobielindustrie, de medische sector of de voedselverwerking, waar robots in gecontroleerde omgevingen werken. Het stelt u in staat om lastige vragen over "wat er is veranderd en wanneer" te beantwoorden met data in plaats van speculatie, wat van onschatbare waarde is tijdens onderzoeken of productverbeteringen.
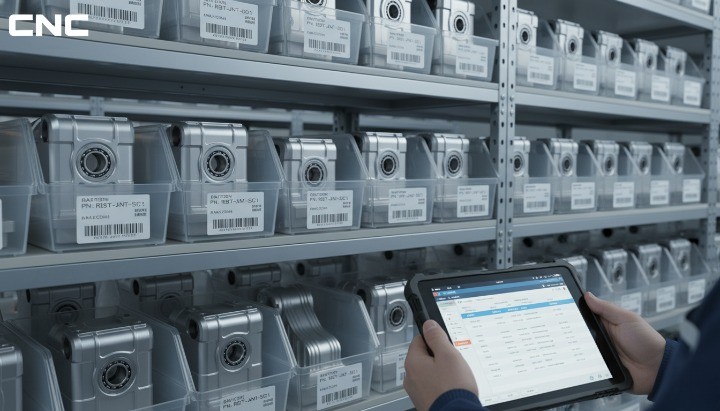
Wanneer FAI, in-proces controle en traceerbaarheid samenwerken, wordt kwaliteit een beheerd proces in plaats van een inspectiebottleneck. Die stabiliteit is een voorwaarde voor het kiezen en vertrouwen van CNC-bewerkingsleveranciers voor kritische roboticacomponenten in meerdere programma's en regio's.
Hoe kiest u een leverancier van CNC-bewerkingsapparatuur voor roboticacomponenten?
Het kiezen van de juiste CNC-bewerkingsleverancier voor robotonderdelen is een strategische beslissing, geen simpele prijsvergelijking. De beste partner combineert technische expertise, gedegen robotica-ervaring en een bewezen vermogen om met uw project mee te groeien, van de eerste prototypes tot stabiele productie. Als u alleen op basis van de eenheidskosten selecteert, betaalt u daar later vaak de prijs voor in de vorm van vertragingen, kwaliteitsproblemen of herontwerpwerkzaamheden.
Een sterke leverancier helpt u deze valkuilen te vermijden door te begrijpen hoe robotonderdelen zich gedragen in assemblage, praktische DFM-verbeteringen voor te stellen en een consistente kwaliteit te handhaven, ongeacht de batches en jaren. De volgende secties bieden u een gestructureerde manier om potentiële partners te evalueren en algemene jobshops te onderscheiden van leveranciers die robotica daadwerkelijk ondersteunen.
Evaluatie van technische capaciteit en robotica-ervaring
De eerste selectiecriteria voor elke CNC-leverancier zijn de technische basisvaardigheden. Ze moeten in staat zijn om te voldoen aan de toleranties, materiaaleisen en oppervlakteafwerkingen die uw robotonderdelen vereisen. Voor robotica betekent dit meestal een stabiele controle van lagerpassing, referentievlakken en complexe onderdelen met meerdere vlakken , en niet alleen eenvoudige beugels.
Belangrijke vragen die u moet onderzoeken zijn:
-
Welke machinetypen bedienen ze (3-assig, 4-assig, 5-assig, draaicentra) en hoe passen deze bij de geometrie van uw onderdeel?
-
Welke materialen bewerken ze routinematig, met name aluminium, roestvrij staal en technische kunststoffen?
-
Welke meetapparatuur gebruiken ze voor kritische functies, zoals CMM's, boormaten en oppervlakteruwheidstesters?
Naast machines en meters is robotica-specifieke ervaring een cruciale onderscheidende factor. Leveranciers die robotarmen, gewrichtsbehuizingen, EOAT of precisie-opstellingen hebben geproduceerd, begrijpen hoe kleine vorm- of tolerantieveranderingen doorwerken in kinematische ketens. Ze begrijpen waarom een vlakheidsaanduiding van het montagevlak of een vereiste voor concentriciteit van belang is en zullen deze kenmerken dienovereenkomstig behandelen.
Bij het beoordelen van portfolio's of casestudies, let dan op bewijs van vergelijkbare onderdelen en assemblages , en niet alleen op algemene beweringen over 'precisiebewerking'. Een leverancier die al ervaring heeft met robotuitlijningsproblemen of omschakelingsvereisten voor end-of-age-machines, heeft waarschijnlijk minder uitleg nodig en zal minder aannames doen die uw projecten in gevaar brengen.
Technische ondersteuning en DFM-samenwerking
Technische bekwaamheid alleen is niet voldoende als de leverancier uitsluitend volgens tekeningen produceert. Robotica-projecten profiteren het meest van leveranciers die als engineeringpartners optreden , input leveren op het gebied van Design for Manufacturing (DFM), de maakbaarheid controleren en duidelijke feedback geven wanneer tekeningen risico's of kosten met zich meebrengen.
Effectieve technische ondersteuning kan het volgende omvatten:
-
Vroegtijdige beoordeling van CAD-modellen en tekeningen om dunne wanden, diepe pockets of dubbelzinnige GD&T te markeren
-
Praktische suggesties om draden, fillets en toleranties te standaardiseren zonder de robotprestaties in gevaar te brengen
-
Feedback over opspanconcepten of referentiekeuzes die de herhaalbaarheid tijdens het bewerken en inspecteren beïnvloeden
Deze samenwerking voorkomt verrassingen in een laat stadium, zoals de ontdekking dat een kritieke verbindingsbehuizing ongeplande 5-assige bewerkingen vereist of dat gereedschapstoegang onmogelijk is zonder herontwerp. Het voorkomt ook stille compromissen, waarbij een leverancier informeel functies aanpast om ze "gemakkelijker te bewerken" te maken, wat uw ontwerpintentie mogelijk ondermijnt.
Een eenvoudige manier om de volwassenheid van DFM te beoordelen, is door te kijken hoe een leverancier reageert wanneer je een lastig onderdeel opstuurt. Reageren ze alleen met een offerte, of stellen ze ook specifieke vragen en doen ze suggesties? Leveranciers die de tijd nemen om gerichte technische vragen te stellen, hechten doorgaans meer waarde aan een goede match op de lange termijn dan alleen aan het binnenhalen van een enkele order.
Opschalen van prototype naar langetermijnproductie
Robotica-componenten stellen unieke eisen aan schaalbaarheid, omdat productarchitecturen evolueren terwijl klanten stabiele prestaties en beschikbaarheid verwachten . Uw ideale CNC-leverancier kan kleine prototypeseries verwerken, proefproducties ondersteunen en vervolgens opschalen naar een stabiele productie zonder constante herkwalificatie of kwaliteitsschommelingen.
Houd bij het evalueren van schaalbaarheid rekening met het volgende:
-
Kan de leverancier machinecapaciteit reserveren of toevoegen naarmate uw programma groeit, met name voor terugkerende robotplatforms?
-
Hebben ze een duidelijk proces voor het documenteren van instellingen, gereedschappen en inspecties, zodat herhaalbestellingen overeenkomen met eerdere leveringen?
-
Hoe gaan ze om met technische wijzigingen, revisiebeheer en het gecontroleerd uitfaseren van oude ontwerpen?
U kunt de schaalbaarheid ook testen door te onderzoeken hoe ze families van vergelijkbare onderdelen beheren. Roboticaprogramma's bevatten vaak meerdere varianten van armen, gewrichten of EOAT met gedeelde interfaces. Een sterke leverancier zal gemeenschappelijke fixture-strategieën of gestandaardiseerde inspectieplannen voorstellen om de omsteltijd te verkorten en de consistentie tussen varianten te verbeteren.
Schaalvergroting gaat ten slotte niet alleen over kwantiteit, maar ook over tijd en geografie . Als u van plan bent robots in verschillende regio's te bouwen of assemblagelocaties toe te voegen, vraag dan hoe de leverancier wereldwijde logistiek, batchtraceerbaarheid en stabiele levertijden ondersteunt. De beste CNC-partners voor robotcomponenten zien uw roadmap als een gezamenlijk plan en kunnen uitleggen hoe hun organisatie de kwaliteit en levering op de lange termijn in lijn met dit plan zal houden.
[Afbeelding placeholder — plaats hier] Afbeeldingbeschrijving: Rekken met geserialiseerde CNC-gefreesde robotonderdelen, klaar voor verzending, wat wijst op schaalbare productiecapaciteit. Alternatieve tekst: Schaalbare CNC-bewerkingsproductie van geserialiseerde robotonderdelen, klaar voor wereldwijde levering*
CNC-bewerkingsdiensten voor roboticacomponenten
CNC-bewerkingsdiensten voor robotonderdelen moeten verder gaan dan de eenvoudige productie van onderdelen. Robotprogramma's vereisen precisie, consistentie en technische expertise in meerdere processen , vaak binnen strakke ontwikkeltijden. Een bekwame CNC-partner integreert bewerking, afwerking, inspectie en subassemblage in een gecontroleerde workflow die zowel innovatie als schaalvergroting ondersteunt.
In dit gedeelte worden de belangrijkste bewerkingsmogelijkheden en service-elementen beschreven die het belangrijkst zijn bij het aanschaffen van CNC-bewerkte robotcomponenten voor wereldwijd gebruik.
CNC-frees- en draaimogelijkheden voor robotonderdelen
Robotica-onderdelen hebben vaak complexe geometrieën, meerdere referentieoppervlakken en nauwe toleranties, waardoor meer nodig is dan standaard 3-assige bewerking. Geavanceerde CNC-frees- en draaimogelijkheden zijn essentieel om nauwkeurigheid en herhaalbaarheid over alle functionele interfaces te garanderen.
CNC-frezen ondersteunt de productie van robotbases, armen, brackets, EOAT-behuizingen en structurele platen met gecontroleerde vlakheid en haaksheid. Meerassig frezen maakt gelijktijdige bewerking van meerdere vlakken mogelijk, waardoor fouten bij het opnieuw klemmen worden verminderd en de geometrische consistentie wordt verbeterd. Dit is met name belangrijk voor verbindingsbehuizingen en adapterplaten, waar de face-to-face-relaties de asuitlijning bepalen.
CNC-draaien speelt een sleutelrol in roterende en cilindrische robotcomponenten. Assen, bussen, afstandhouders, naven en lagergerelateerde onderdelen profiteren van draaibewerkingen die een uitstekende rondheid en oppervlakteafwerking opleveren. Wanneer frezen en draaien worden gecombineerd in frees-draaicentra, kunnen leveranciers complexe onderdelen in één opstelling bewerken, waardoor toleranties, stapeling en inspectievariabiliteit worden geminimaliseerd.
Bij robotica-programma's ligt het echte voordeel in procesbeheersing in plaats van in het aantal machines . Consistente opspaninrichtingen, gedocumenteerde instellingen en gevalideerde gereedschapspaden zorgen ervoor dat onderdelen die met maanden tussenpoos worden geproduceerd, toch op dezelfde manier in elkaar gezet en functioneren.
Materiaalopties, oppervlakteafwerkingen en subassemblage
Roboticasystemen zijn afhankelijk van een combinatie van materialen en afwerkingen om te voldoen aan mechanische, milieu- en esthetische eisen. CNC-bewerkingsdiensten moeten daarom een breed scala aan materialen omvatten en afwerkingsprocessen integreren zonder de traceerbaarheid of kwaliteitscontrole te onderbreken.
Tot de typische materiële ondersteuning behoren:
-
Aluminiumlegeringen voor lichtgewicht constructie- en montagecomponenten
-
Koolstof- en gelegeerde staalsoorten voor hoogbelaste interfaces en aandrijfelementen
-
Roestvast staal voor corrosieve of afwasbare omgevingen
-
Technische kunststoffen voor geleiders, afstandhouders en elektrisch isolerende onderdelen
Oppervlakteafwerking verbetert de functionele prestaties. Anodiseren verbetert de corrosiebestendigheid en het slijtagegedrag van aluminium. Plating en passivering beschermen stalen componenten. Gecontroleerde oppervlakteruwheid zorgt voor betrouwbaar glijden, afdichten of klemmen, afhankelijk van de toepassing. Doordat de afwerking binnen hetzelfde kwaliteitssysteem blijft als het bewerken, blijven maatveranderingen voorspelbaar en gedocumenteerd.
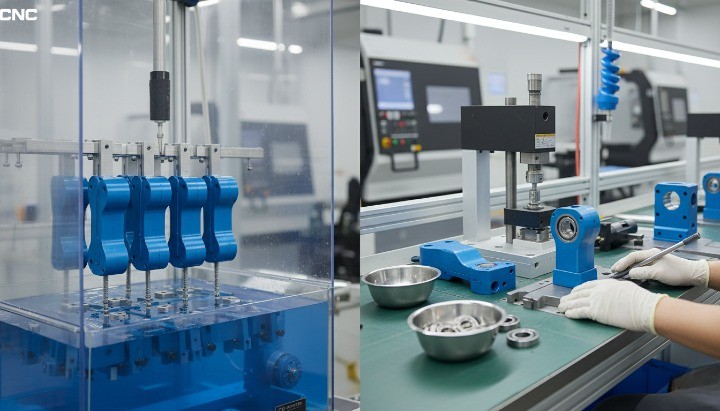
Subassemblagediensten vereenvoudigen de inkoop van robotica verder. Het installeren van schroefdraadinzetstukken, het persen van lagers, het monteren van pennen of het assembleren van kleine modules verschuift het werk van de robotintegrator naar een andere werkplek. Dit vermindert het risico op handling en zorgt ervoor dat kritische passingen onder gecontroleerde omstandigheden worden uitgevoerd door getrainde technici.
Ondersteuning van wereldwijde robotica-OEM's en systeemintegratoren
Wereldwijd opereren OEM's en systeemintegratoren van robotica in verschillende regio's, met uiteenlopende tijdschema's en klantvereisten. CNC-bewerkingsdiensten moeten daarom internationale coördinatie, communicatie en kwaliteitseisen ondersteunen , en niet alleen lokale productie.
Belangrijke ondersteunende elementen zijn:
-
Duidelijke documentatie in het Engels, inclusief tekeningen, inspectierapporten en wijzigingsrapporten
-
Stabiele verpakkings- en logistieke processen geschikt voor langeafstandstransport
-
Traceerbaarheid op batchniveau die intact blijft over grenzen en magazijnen heen
-
Flexibiliteit om gemengde bestellingen van prototypes, reserveonderdelen en productiedelen te verwerken
Voor systeemintegrators is responsiviteit net zo belangrijk als prijs. Automatiseringsprojecten gaan vaak gepaard met krappe inbedrijfstellingstermijnen, waarbij ontbrekende hardware hele productielijnen kan vertragen. Leveranciers die deze realiteit begrijpen, geven prioriteit aan betrouwbare levertijden en proactieve communicatie wanneer schema's wijzigen.
Voor OEM's is consistentie op de lange termijn van het grootste belang. Roboticaplatforms kunnen jarenlang worden geleverd met evoluerende varianten. CNC-partners die investeren in standaardisatie van fixtures, revisiebeheer en gedeelde proceskennis worden een verlengstuk van de productieorganisatie van de OEM. Deze relatie verlaagt de levenscycluskosten en stabiliseert de productprestaties in het veld.

Conclusie
CNC-bewerking voor roboticacomponenten vormt de mechanische basis die nauwkeurige, herhaalbare en duurzame robotsystemen mogelijk maakt. Van structurele bases en verbindingen tot gereedschappen voor het uiteinde van de arm en sensorbevestigingen, CNC-bewerking verbindt ontwerpintentie met prestaties in de praktijk door middel van nauwkeurige geometrie, gecontroleerde toleranties en stabiele materialen. Wanneer ingenieurs materiaalselectie, GD&T, DFM-principes en kwaliteitscontrole afstemmen op CNC-processen, worden robots gemakkelijker te assembleren, te kalibreren en te onderhouden gedurende hun volledige levensduur.
Voor OEM's van robots, systeemintegratoren en engineeringteams reikt de waarde van CNC-bewerking verder dan individuele onderdelen. Het ondersteunt voorspelbare schaalvergroting van prototypes naar productie, vermindert integratierisico's en zorgt voor een consistente levering op lange termijn.