


HM社のCNC加工およびダイカストサービスは、精密な設計を信頼性の高いロボットハードウェアへと変換することで、ロボット部品開発を支援します。
多くのチームは、洗練されたCADモデルと、現実世界の部品を、位置合わせされ、スムーズに動き、日常的な運用に耐えうる形で結び付けることに苦労しています。許容誤差、材料の選択、サプライヤーの選定を誤ると、バックラッシュ、振動、予期せぬ故障、そしてコストのかかる再設計につながり、プロジェクトの遅延やエンドユーザーとの信頼関係の損なわれにつながる可能性があります。
このガイドでは、CNC 加工ロボット部品を自信を持って設計、指定、調達するための実用的なフレームワークを提供します。これにより、リスクを軽減し、コストを管理し、現場で一貫して動作するロボット システムを構築できます。
CNC加工ロボット部品の概要
ロボットシステムは、機械のバックボーンとして連携して動作する、CNC加工された多数の部品群に依存しています。これらの部品は、抽象的な運動学と制御アルゴリズムを、数千、数百万サイクルにわたって正確さを維持しなければならない、現実の物理的な動きに変換します。
CNC加工されたロボット部品の代表的な例としては、構造ベースとアーム、ジョイントハウジングとベアリングブロック、精密マウントプレート、アームエンドツール本体、カスタムグリッパーフィンガー、モーターとギアボックスのブラケット、センサーまたはカメラマウントなどがあります。多くのチームでは、ロボット固有の固定具、キャリブレーションツール、組み立てとメンテナンスをサポートするアライメントジグにもCNC加工を利用しています。
これらの部品を一体化させているのは、厳密な公差、再現性の高い形状、そして用途に特化した材料の組み合わせです。ほとんどの場合、既製のハードウェアだけでは不十分です。これらの機械加工部品の統合によって、ロボットの位置保持性能、たわみへの耐性、衝撃荷重への対応力、そして経年劣化に伴う精度維持能力が決まります。
プロトタイプから生産ロボットへと移行する過程で、CNC加工は依然として重要です。CNC加工により、形状の改良、剛性の局所化、単一部品へのより多くの機能の統合が可能になり、異なるバッチ、工場、顧客のバリエーション間で一貫した品質を維持できます。
CNC 加工がロボット部品に不可欠な理由
CNC加工はロボット部品にとって不可欠であり、ロボットは 予測可能な動作、位置決め精度、長期安定性を実現する機械精度一般的な産業機器とは異なり、ロボットは運動連鎖を通じて、たとえ小さな幾何学的誤差であっても増幅されます。ある関節における数ミクロンのずれが、エンドエフェクタにおける数ミリメートルの誤差につながる可能性があります。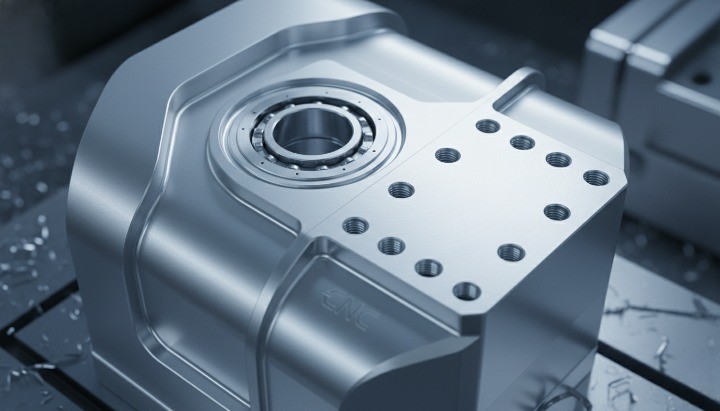
CNC加工は精度の高さに加え、迅速な反復作業もサポートします。ロボット開発は、設計から量産まで一直線に進むことは稀です。エンジニアはシステムのテスト中に、アームの長さ、関節の剛性、モーターインターフェース、ツールレイアウトを調整します。CNC加工は、これらの変更をツールの遅延なく迅速に実際の部品に反映することを可能にします。
精度、再現性、柔軟性のすべてが揃うことにより、初期のプロトタイプから成熟した生産プラットフォームに至るまで、CNC 加工が現代のロボット製造の中核を成す理由が説明されます。
精度、再現性、動作精度の要件
ロボットの動作精度は、機械精度に大きく依存します。制御ソフトウェアやセンサーで補正できる範囲には限りがあります。物理的な部品にずれ、たわみ、あるいは位置ずれが生じた場合、どんなにチューニングを施しても性能を完全に回復することはできません。
-
長期間にわたって同心性と予圧を維持するベアリングボア
-
ジョイント基準面を定義する平坦かつ平行な取り付け面
-
繰り返し組み立てを可能にするダボと位置決め機能
-
振れとバックラッシュを最小限に抑えるシャフトインターフェース
これらの機能は、多くのロボット工学規格で測定される再現性に直接影響を及ぼします。再現性は、ロボットが一度目標に到達するだけでなく、同じ位置に繰り返し戻る能力として測定されます。ISO 9283によると、再現性は産業用ロボットの性能を定義する指標の一つであり、機械的な適合性がその実現に決定的な役割を果たします。
CNC加工は、動的な条件下でも安定した性能を維持します。ロボットは絶えず加速、減速、方向転換を繰り返します。肉厚管理の不備、材料除去の不均一性、あるいは許容誤差のばらつきは、応力集中や微小な動きを引き起こします。これらの問題は時間の経過とともに振動、騒音、摩耗を引き起こし、電子部品の故障よりもずっと前に精度を低下させます。
CNC加工は、形状の一貫性と表面仕上げの予測可能性を備えた部品を製造することで、設計者がロボットの耐用年数全体にわたって剛性とアライメントを維持するのに役立ちます。この安定性により、再キャリブレーションの必要性が軽減され、エンドユーザーの総所有コストが削減されます。
ロボット工学におけるCNC加工と代替製造プロセスの比較
ロボット工学チームは、CNC加工に着手する前に、複数の製造プロセスを評価することがよくあります。それぞれのプロセスにはそれぞれ適した用途がありますが、性能要件が高まると、それぞれの限界が明らかになります。
以下の表は、CNC 加工とロボット開発および製造で使用される一般的な代替方法との比較をまとめたものです。
| 製造プロセス | ロボット工学の強み | 主な制限事項 |
|---|---|---|
| CNC加工 | 高精度、再現性、幅広い材料の選択肢、強力な機械的特性 | 大量生産時の単価上昇 |
| 3D印刷 | 高速反復、複雑な内部形状 | 強度が低い、耐性制御が悪い |
| 板金製作 | シンプルな筐体とブラケットで低コスト | 剛性が限られており、関節の精度が低い |
| ダイカスト | 大量生産でも低コスト、複雑な形状 | 工具コストが高く、後加工も必要 |
| 射出成形 | 優れた表面仕上げ、高効率 | 耐荷重金属部品には適していません |
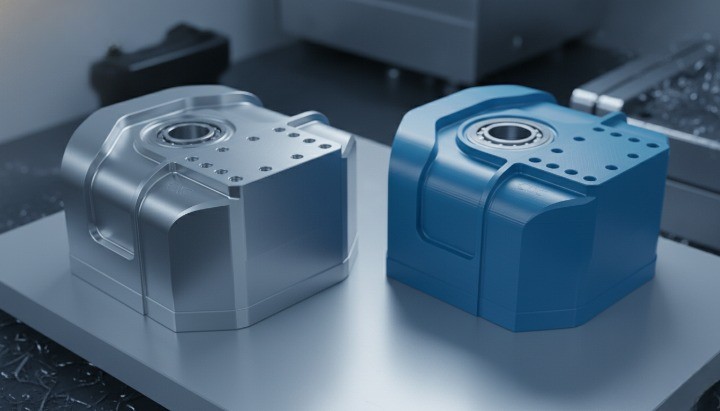 3Dプリンティングは、特に形状チェックや簡単な治具など、初期の構想段階で非常に有効です。しかし、プリントされたポリマー部品は、ほとんどの構造部品や動作が重要なロボット部品に必要な剛性と寸法安定性を欠いています。金属積層造形は強度を向上させますが、精密インターフェースのコスト、表面仕上げ、公差の一貫性といった課題が依然として残ります。
板金はガード、カバー、筐体などに適しています。しかし、ジョイント、駆動システム、精密マウントに必要な平面度、垂直度、ベアリングの嵌合を確実に実現することはできません。ロボット設計者は、これらの制限を補うために、板金とCNC加工されたブラケットやインサートを組み合わせることがよくあります。
ロボットプラットフォームが成熟し、生産量が増加するにつれて、ダイカストは魅力的な選択肢となる。しかし、それでもなお、重要な形状についてはほぼ必ずCNC加工による仕上げが必要となる。ベアリングシート、基準面、ねじ山、シール面などは、機能要件を満たすために鋳造後に機械加工しなければならない。
これらの理由から、CNC加工は、精度、信頼性、機械的完全性がシステム性能に直接影響するロボット部品の標準的な加工プロセスとして依然として使用されています。他の加工方法もCNC加工をサポートすることはありますが、精度が極めて重要な用途ではCNC加工に取って代わることはほとんどありません。
CNC加工に最適なロボット部品
CNC加工は、精度、剛性、再現性、システム信頼性に直接影響を与えるロボット部品、特に荷重を支える構造やアライメントが重要なロボット構造で使用されるカスタムCNC機械部品に最適です。これらの部品は通常、荷重を支えたり、アライメントを規定したり、動作を伝達したりします。そのため、厳しい公差、厳密な形状制御、そして一貫した材料特性が求められますが、CNC加工は試作品から量産まで、これらの要件を確実に満たします。
ロボットのベースからアーム先端ツールに至るまで、CNC加工はエンジニアが設計の製造性を維持しながら機械性能を微調整することを可能にします。以下のセクションでは、CNC加工が最も付加価値をもたらす主要なロボット部品群と、代替加工がしばしば不十分な点について解説します。
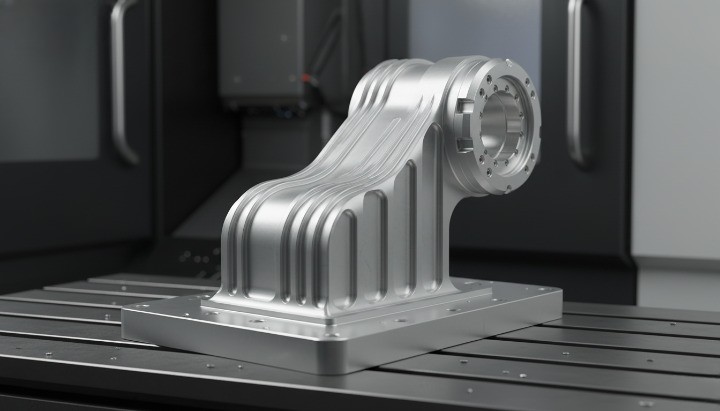
ロボットの構造部品(ベース、フレーム、アーム、取り付けプレート)
構造部品は、あらゆるロボットの機械的な骨格を形成します。これらは、剛性、質量分布、そして加速、減速、反復動作中にシステム全体に負荷がどのように伝わるかを決定します。これらの部品の加工にはCNC加工が最適です。なぜなら、形状制御が精度と振動挙動に直接影響するからです。
CNC加工される一般的な構造要素には、ロボットのベース、アームセグメント、クロスメンバー、ジョイントや外部機器を接続するインターフェースプレートなどがあります。これらの部品は、厳しい制限内で平面度、平行度、垂直度を維持することが求められます。このレベルの小さな偏差は、特に長腕や高速アプリケーションでは、ロボットの到達範囲で大きく影響します。
アルミニウム合金は、その強度対重量比と加工性の高さから、ロボット構造に広く使用されています。CNC加工により、リブ、ポケット、取り付け機能を単一の部品に直接統合できるため、組み立ての積み重ねを減らし、余分な質量を発生させることなく剛性を向上させることができます。鋼構造においても、必要に応じてCNC加工を行うことで、溶接や熱処理後の正確な接合部を維持できます。
ジョイントおよび動作関連部品(ハウジング、ベアリングシート、カップリング)
関節部品はロボットの動作の中核を成す部分です。ベアリング、ギア、シャフト、駆動要素などが組み込まれており、これらがバックラッシュ、再現性、耐用年数を左右します。関節の性能はミリメートル単位ではなくミクロン単位で決まるため、CNC加工は不可欠です。
例えば、ベアリングシートは、適切な予圧と長寿命を実現するために、直径、真円度、表面仕上げを精密に制御する必要があります。ハウジングの機械加工が不十分だと、荷重分布が不均一になり、ベアリングの早期故障や位置精度の低下につながる可能性があります。CNC加工は、これらの重要な接合部をバッチ間で維持するために必要な制御を提供します。
カップリング、フランジ、ジョイントアダプタも、同心度と正確なボア・ツー・フェース関係に依存します。CNC加工により、これらの形状を1回のセットアップで加工できるため、累積誤差が低減します。この一貫性は、エンドユーザーのキャリブレーション作業と長期的なメンテナンスに直接影響を及ぼします。
エンドオブアームツール(EOAT)とエンドエフェクタ
ロボットアーム先端部のツールは、ロボット工学の中でも特にカスタマイズ性の高い分野の一つであり、CNC加工が中心的な役割を果たしています。グリッパー、ツールアダプタ、真空マニホールド、そしてエンドエフェクタ本体やアダプタなどのカスタムビレットアルミニウム部品は、精度、軽量設計、耐久性のバランスが求められます。
CNC加工により、エンジニアはEOATの形状を特定のタスクに合わせてカスタマイズできます。ポケット加工により余分な材料を除去して慣性を低減し、ねじ付きポート、精密な取り付け面、センサー機能により、複数の機能を1つの部品に統合します。このレベルの統合は、製造方法や積層造形法では一貫して実現することが困難です。
繰り返し可能な取り付けも重要な要素です。EOATは、製品のバリエーションやメンテナンスのために頻繁に変更されることがよくあります。CNC加工されたダボピンまたは精密スロットを備えたインターフェースにより、工具は再調整なしで同じ位置に戻り、生産ラインのダウンタイムを削減します。
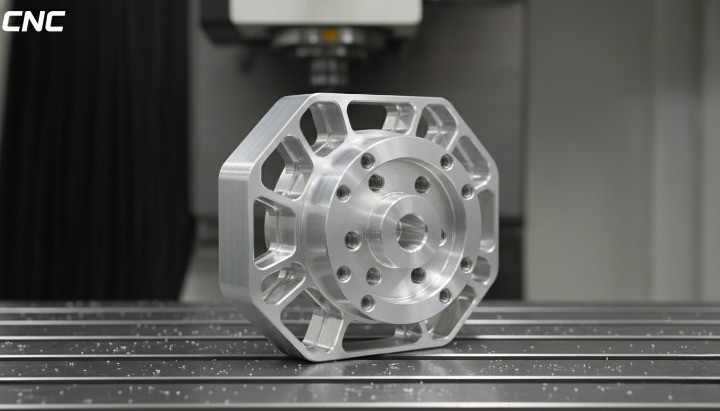
駆動およびトランスミッション関連部品
ロボット駆動システムは、モーターのトルクを制御された動作に変換します。モーターマウント、ギアボックスハウジング、プーリーハブ、シャフトアダプターなどのCNC加工部品は、このプロセスにおいて決定的な役割を果たします。これらの形状は、アライメント、効率、そして騒音に影響を与えます。
モーターとギアボックスの正確な位置決めは、不均一な負荷と早期摩耗を防ぎます。CNC加工により、ボルトパターン、パイロット径、取り付け面の正確な位置合わせが、公差が厳しい場合でも確実に行われます。ベルトやチェーンシステムでは、高速走行時の振動を最小限に抑えるために、同心度とバランスが不可欠です。
多くのロボットでは、これらのコンポーネントは構造部品ともインターフェースします。CNC加工により、設計者はこれらのインターフェースを正確に管理できるため、組み立て時のシムや手作業による調整の必要性が軽減されます。
センサー、ビジョン、電子機器の実装部品
センサーとカメラはロボットの機能を拡張しますが、正確な位置に維持されることが前提となります。CNC加工された取り付け部品は、ビジョンシステム、力覚センサー、エンコーダ、保護筐体に必要な安定性を提供します。
これらの部品には、微調整スロット、基準面、保護形状などが含まれることがよくあります。CNC加工によりこれらの特徴の再現性が維持されるため、メンテナンス後もキャリブレーションの有効性が維持されます。また、設計者は精度を損なうことなくシールドや一体型ケーブル配線を追加できます。
これらの部品は一見、二次的なものに見えるかもしれませんが、その影響は甚大です。センサーの位置合わせが不十分だと、フィードバックに不具合が生じ、精度が低下し、動作の信頼性が低下します。CNC加工は、ロボットのライフサイクル全体を通して、センシングハードウェアが意図したとおりに機能することを保証します。
CNC加工ロボット部品の材料選定
材料の選択は、ロボットシステムの性能、コスト、耐用年数に直接影響を与えます。形状が完璧であっても、不適切な材料を使用すると、たわみ、摩耗、腐食、または不必要な重量増加につながります。CNC加工部品は、エンジニアに幅広い金属やプラスチックを扱う自由を与えますが、ロボット設計の成功は、材料特性を実際の動作条件に適合させることに依然として依存します。
このセクションでは、CNC加工されたロボット部品に最も一般的に使用される材料に焦点を当て、それぞれの材料が特定のロボット機能に適している理由を説明します。すべての選択肢を列挙するのではなく、設計と調達の段階で実用的かつ妥当な判断を下せるよう支援することが目的です。
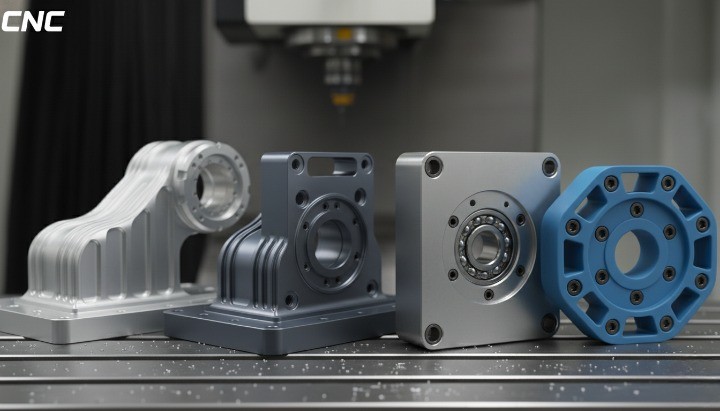
軽量ロボット構造用アルミニウム合金
アルミニウム合金は、CNC加工されたロボット部品に最も広く使用されている材料であり、特に軽量性と構造剛性の両立が求められる用途で重宝される。軽量化は慣性モーメントを低減し、加速性能を向上させ、エネルギー消費量を削減するため、産業用ロボットと移動プラットフォームの両方にとって重要である。
6061や6082といった合金は、ロボットのベース、アーム、取り付けプレート、ブラケットによく使用されます。これらの合金は、強度、加工性、そして入手性のバランスに優れています。より高い剛性と耐荷重性を求める設計者の多くは、特にたわみが精度に直接影響するジョイントインターフェースや長いアーム部分に7075を使用しています。
CNC加工により、ポケット加工やリブ加工によってアルミニウム構造を最適化することができます。均一な厚さに頼るのではなく、荷重が作用する部分にのみ材料を配置できます。このアプローチにより、組み立ての複雑さを増やすことなく、剛性と重量比を向上させることができます。陽極酸化処理や化成処理により、耐食性と表面耐久性がさらに向上し、アルミニウムは多くの工場環境に適したものとなります。
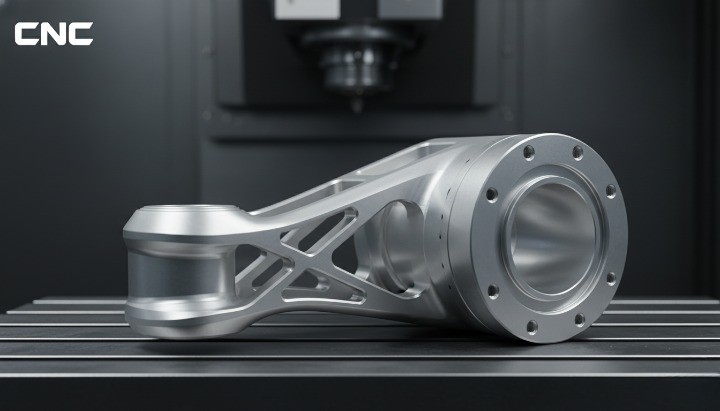
高負荷および過酷な環境に耐えるスチールおよびステンレス鋼
ロボット部品が高負荷、衝撃力、または過酷な環境条件にさらされる場合、鋼材が好ましい選択肢となります。アルミニウムと比較して、鋼材は弾性率が高く、同じ負荷条件下でのたわみが小さくなります。そのため、高負荷のジョイント、耐荷重フレーム、および駆動システムインターフェースに適しています。
炭素鋼は、重量がそれほど重要ではなく、最大限の剛性が求められる構造部品によく使用されます。溶接または熱処理後、CNC加工により接合部を公差内に収めることで、正確な組み立てを保証します。工具鋼は、カムやガイドなどの摩耗が重要な部品に使用されることがあり、表面硬度によって耐用年数が延長されます。
ステンレス鋼は異なる用途に使用されます。304や316などのステンレス鋼は、食品加工、医療オートメーション、実験システムなど、湿気、化学物質、洗浄工程にさらされるロボット工学用途で広く使用されています。CNC加工により、耐腐食性を維持しながら、精密なシール面、ねじ山、取り付け機構を実現できます。
鋼製部品はサイクルタイムの延長と工具の摩耗により加工コストが高くなりますが、要求の厳しい用途ではリスクとメンテナンスコストを削減できる場合が多くあります。多くのロボット設計では、性能と重量のバランスを取るために、重要な荷重経路では鋼を、その他の部分ではアルミニウムを組み合わせています。
機能的なロボット部品用のエンジニアリングプラスチック
エンジニアリングプラスチックは、CNC加工されたロボット部品において重要な役割を果たします。特に、構造的な剛性よりも低摩擦性、電気絶縁性、耐薬品性が重視される場合に有効です。CNC加工は、高価な工具を必要とせずに、きれいなエッジ、正確な寸法、そして一貫した形状を実現できるため、プラスチック加工に適しています。
POM(アセタール)などの材料は、摩耗ストリップ、ガイド、スペーサー、低荷重摺動部品によく使用されます。低摩擦性と優れた寸法安定性により、潤滑の必要性を低減します。ナイロン(PA)は、耐衝撃性と振動減衰性に優れたカバー、ブラケット、その他の部品に使用されます。
ハイエンド用途では、PEEKなどの高性能プラスチックが高温や腐食性の高い化学物質にも耐えます。これらの材料は、医療用ロボット、クリーンルーム用ロボット、特殊産業用ロボットなどに広く使用されています。CNC加工により、プラスチック部品は金属部品と直接接合されることが多いため、厳密な公差制御が可能になります。
プラスチックは優れた利点がある一方で、慎重な設計が求められます。肉厚、クリープ挙動、熱膨張は金属とは大きく異なります。CNC加工は公差を正確に維持することでこれらの課題に対処するのに役立ちますが、長期的な負荷や環境への曝露を考慮した材料選定も不可欠です。
ロボット工学における公差、GD&T、表面仕上げの要件
ロボットシステムが規定の精度と再現性を達成するには、公差、幾何公差(GD&T)、表面仕上げを設計段階で決定し、後付けで考慮しないことが不可欠です。制御ソフトウェアやセンサーは性能向上に貢献しますが、ベアリングの嵌合不良、取り付け面の歪み、摺動接触の粗さなどを完全に補正することはできません。ロボット部品のCNC加工においては、これら3つの要素が図面と実際の動作を結びつける鍵となります。
適切に選択された公差は、ロボットの姿勢の再現性と安定性を確保します。ロボットの姿勢精度と再現性の試験方法を規定するISO 9283では、機械的な基準が前提とされています。つまり、構造と関節は、意図された嵌合レベルと剛性レベルを既に満たしている必要があります。そして、幾何公差(GD&T)は、設計、加工、検査の共通言語となります。表面仕上げは、接触面における摩擦、シール性、疲労挙動を規定することで、全体像を完成させます。
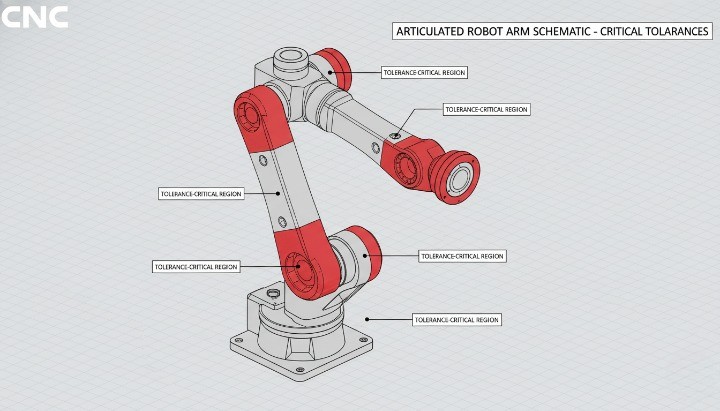
ロボット組立における重要な許容差
ロボットアセンブリにおける重要な公差とは、姿勢精度、再現性、剛性、および摩耗に最も大きな影響を与える寸法と関係性のことです。制御できる機能が一部に限られている場合は、まずここに注力してください。これらの公差は、関節部、構造インターフェース、およびセンサー取り付け部に現れ、小さな誤差でもロボットの運動連鎖全体に急速に伝播します。
一般的な許容範囲が重要な機能は次のとおりです。
-
ベアリングの穴と座面。直径、真円度、同軸度によって予圧と寿命が決まります。
-
各軸の方向を設定するベース、アーム、ギアボックス上の基準面
-
繰り返しの組み立てと交換を保証するダボ穴、スロット、精密ピン
-
振れやバックラッシュを制御するキー溝やクランプハブなどのシャフトインターフェース
ISO 9283で規定されている産業用ロボットの姿勢再現性は、これらの特徴が負荷時および経時的にどのように挙動するかに大きく依存します。工場受入試験では正確に見えるロボットでも、ベアリングのはめあいが緩んだり、ジョイントハウジングが応力を受けて変形したりすると、許容範囲から逸脱する可能性があります。適切な箇所で厳密な許容範囲を設定することで、こうしたリスクを軽減し、キャリブレーションの耐久性を高めることができます。
調達の観点から言えば、すべての寸法を厳密に規定する必要はありません。重要な公差を少数に絞り込み、その他の寸法は一般的な加工基準に従わせることで、より大きなメリットが得られます。このアプローチにより、検査対象を絞り込むことができ、CNC加工パートナーはシステム全体の性能を維持しながら、サイクルタイムを最適化することができます。
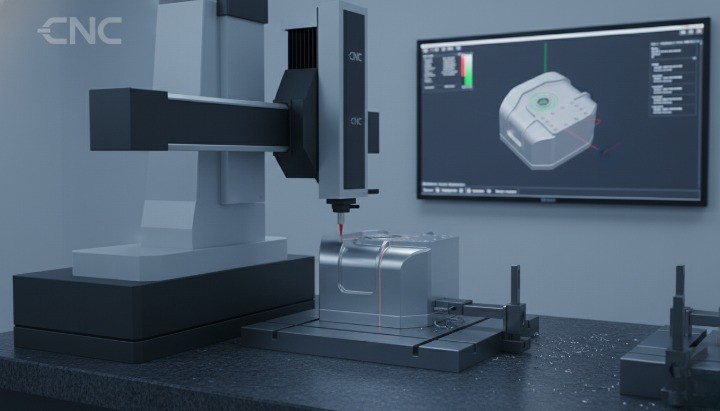
GD&T を適用してロボットの動作精度を制御する
幾何寸法公差(GD&T)は、ロボット部品が3次元空間でどのように相互に関連すべきかを構造的に記述する方法を提供します。線形のプラスマイナス公差だけに頼るのではなく、実際の組み立て条件を反映した基準面に対する形状、向き、位置の許容変動を指定します。ISOの幾何製品仕様(GPS)フレームワークやISO 1101などの規格は、この共通言語を定義しています。
ロボット工学において、GD&T は次のようなものを制御したい場合に特に威力を発揮します。
-
アーム、ジョイント、ツールプレートを接続する穴パターンの位置
-
ジョイント軸を定義する取り付け面の垂直性と平行性
-
軸、滑車、カップリングのベアリングに対する同心度または振れ
-
校正や計測治具に使用される基準面の平坦度
これらのフィーチャを一貫したデータムスキームに結び付けることで、CNC加工技師と検査担当者は真に重要な点を理解しやすくなります。これにより解釈ミスが削減され、全員の作業が同じ機能目標に集中できるようになります。また、GD&T(幾何公差)に基づく検査レポートには、各工程が意図した形状にどの程度忠実であるかが示されるため、サプライヤーの比較にも役立ちます。
他の製品で既にGD&Tを使用している場合、ロボット工学における重要なステップは、ロボットが実際に使用される際の組み立てや拘束方法と同じ方法で基準点を固定することです。例えば、ベースの取り付け面とダウエルピンを主要な基準点とし、そこからジョイント面やベアリング穴を構築することができます。これにより、図面、機械加工、検査、そして最終的な運動学的モデルが同じ基準座標系を共有することが保証されます。
スライド、回転、クランプされたインターフェースの表面仕上げに関する考慮事項
表面仕上げとは、機械加工された表面が微細なレベルでどれだけ粗いか滑らかかを定義するものです。ロボット工学においては、表面仕上げは摩擦、摩耗、シール性、騒音、疲労寿命などに影響を与え、公差だけでは捉えきれない要素となります。2つの表面は寸法的に正しくても、表面粗さが異なると、摺動やクランプ時の挙動が大きく異なる可能性があります。
最も一般的なパラメータは算術平均粗さ(Ra)です。一般的なエンジニアリングでは、ベアリングシート、シールランド、精密スライドガイドには低いRa値(例えば0.4~0.8μm)が使用され、一般的な取り付け面にはより中程度の仕上げ(1.6~3.2μm)が許容されます。非常に粗い仕上げは、汚染物質を捕捉し、摩耗を促進し、特にリニアガイドやクランプジョイントにおいて摩擦のばらつきを引き起こす可能性があります。
ロボット工学では、以下の表面仕上げに特に注意する必要があります。
-
リニアガイドインターフェース、摩耗ストリップ、カムトラックなどの摺動面
-
シャフトジャーナル、ベアリングシート、回転シールなどの回転インターフェース
-
動的荷重下で摩擦によって部品を固定するクランプジョイント
精密工学の研究によると、表面粗さを改善することで、特に周期的な負荷下での疲労寿命とベアリング性能を大幅に向上できることが示されています。連続稼働するロボットの場合、表面粗さをわずかに改善するだけで、停止回数が減り、メンテナンスコストも削減されます。
ロボット部品のCNC加工における表面仕上げを指定する際は、表面の質感が機能に影響を与える部分のみに焦点を絞ってください。重要度の低い部分は、標準的な工場仕上げで構いません。この戦略により、加工コストを抑えつつ、最も重要な部分で性能上のメリットを確保できます。
ロボット部品のCNC加工設計(DFM)ガイドライン
CNC加工における優れた設計とは、製造可能な最もシンプルな形状で必要な性能を実現することを意味します。ロボット部品の場合、これは剛性、アライメント、耐久性を維持しながら、サイクルタイムの増加、不良リスクの増大、検査の複雑化につながる要素を排除することを意味します。DFM(製造性設計)を早期に適用することで、見積もり時の予期せぬ事態を減らし、リードタイムを短縮し、サプライヤーが試作品から量産まで確実に製造できる部品を作成できます。
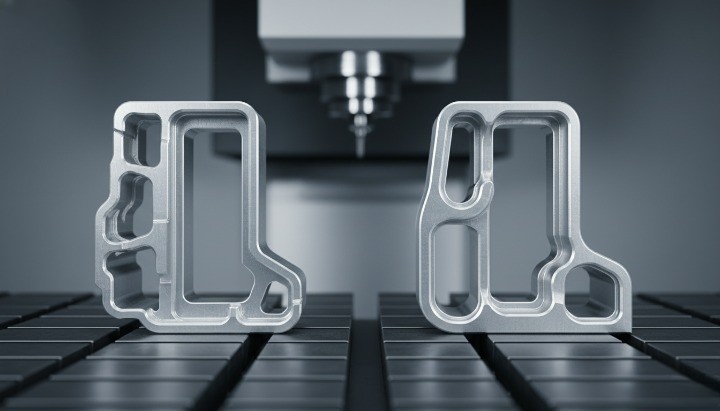
形状を最適化して加工コストを削減
ロボット部品の加工コストを削減するには、形状を簡素化し、工具のアクセス性を向上させ、不必要な精度を排除することが重要です。目的は設計を弱体化させることではなく、剛性、アライメント、安全性に貢献しない複雑さを排除することです。
いくつかの幾何学的選択はコストに大きく影響します。
-
長くて細い工具を必要とする深くて狭いポケット
-
非常に小さい内部半径のため、低速切削や特殊な工具が必要となる
-
機械加工中に振動したり変形したりする薄い壁
-
多くのセットアップや、必要のないときに5軸作業を必要とするマルチアングル機能
これらの領域は、多くの場合、機能を変えずに再設計できます。例えば、標準エンドミルに合わせて内角の半径を大きくすると、切削時間と工具の摩耗が軽減されます。非常に深い形状を2つに分割したり、ボルト締めされたインサートを使用したりすることで、セットアップ時間を短縮し、検査を容易にすることができます。
以下の表は、ロボット コンポーネントの一般的な幾何学的要因と DFM 応答をまとめたものです。
| 幾何学的特徴 | CNC加工コストへの影響 | ロボット部品のDFMガイドライン |
|---|---|---|
| 半径が小さい深いポケット | 加工速度が遅い、たわみ、スクラップの増加 | コーナー半径を大きくしたり、深さを減らしたり、サブパーツに分割したりします |
| 非常に薄い壁 | 振動、歪み、次元のずれ | 負荷が材料を正当化する場合には壁を厚くするかリブを追加する |
| 複数の複合角度 | 追加のセットアップ、複雑な固定具 | 可能な場合はキー面を標準軸に合わせる |
| 非標準のスレッド/機能 | 特殊なツール、遅い操作 | 標準のメートルねじまたはUNC/UNFねじと一般的な機能を使用する |
コストを設計変数として扱うことで、通常は時間的制約の中で行われる、最終段階でのコスト削減努力を回避できます。サプライヤーは送り速度や加工速度の最適化は行いますが、最大のコスト削減効果は多くの場合、CAD段階で行われる設計上の決定から生まれます。
組み立て、調整、保守性を考慮した設計
ロボット部品は、技術者が組み立て、調整、そして場合によっては修理を行うシステム内部に組み込まれています。加工は容易でも組み立てが難しい部品は、結局時間とコストがかかります。したがって、優れたDFM(製造性設計)には、切削だけでなく、組み立てと保守を考慮した設計が含まれます。
組み立ての優先順位:
-
明確な基準面と位置決め機能により、繰り返し位置決めが可能
-
ファスナー周辺にレンチや工具が十分にアクセス可能
-
類似部品の標準的なファスナーサイズとヘッドスタイル
-
部品を逆向きに取り付ける可能性を減らす方向指示の手がかり
位置合わせには、ダボピン、精密スロット、機械加工されたショルダーなどの機能を活用します。これらの機能は、組み立て時に部品を自動的に正しい位置に引き寄せます。これにより、組み立て時の測定への依存度が低減し、ユニット間の整合性が向上します。
ロボットは寿命を通してメンテナンスフリーでいることは稀であるため、保守性は重要です。モーター、ジョイント、またはEOATブラケットの交換に機械の半分を分解する必要がある場合、その設計はインテグレーターとエンドユーザーの双方にとって負担となるでしょう。以下の点を考慮してください。
-
ファスナーやコネクタ用のアクセスホールまたは取り外し可能なカバー
-
完全に再構築する代わりに交換できるモジュール式サブアセンブリ
-
荷重を支える部品と、より高価な部品を保護する「犠牲」部品を明確に分離する
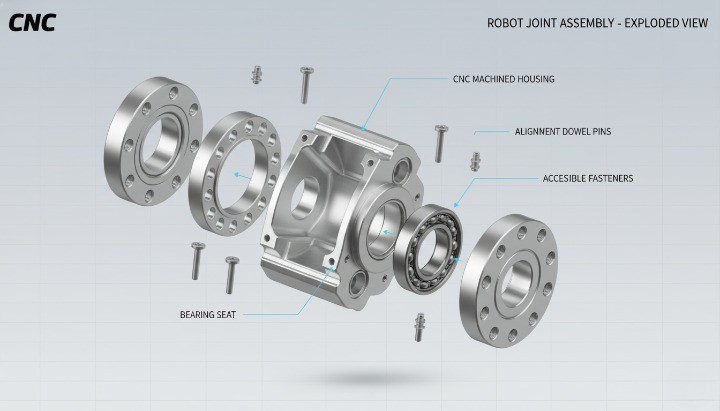
機械加工、組み立て、サービスの観点を調整すると、設置が速く、故障が少なく、現場でのサポートがはるかに容易なロボット コンポーネントを作成できます。
ロボット部品におけるCNC設計のよくあるミス
特定の設計パターンは、CNC加工されたロボット部品において繰り返し問題を引き起こします。これらを回避することは、製造性と信頼性の両方を向上させる最も迅速な方法の一つです。
よくある問題は次のとおりです:
-
重要でない部分の公差を過剰に設定する設計者は「安全のため」にすべての寸法に厳しい公差を適用することがあります。これは機能の向上には繋がらず、サイクルタイムと検査コストを増加させます。ベアリングシート、基準面、重要なインターフェースにのみ厳しい公差を設定し、その他の部分は一般的な機械加工公差で済ませてください。
-
半径のない鋭角な内角は、回転カッターには適しておらず、応力集中を引き起こす可能性があります。特にロボット構造部品のポケットや移行部では、適切なフィレット半径を必ず指定してください。
-
不明瞭または矛盾する基準体系異なる図面で同じインターフェースに対して異なる基準が参照されている場合、アセンブリの位置合わせや検査が困難になります。ロボットがベースにどのように設置され、ジョイントがどのように取り付けられるかに一致する、一貫性のある基準構造を定義してください。
-
工具のアクセスや治具の必要性を無視すると、クランプに近すぎる位置にあるフィーチャ、エッジ付近の深い穴、カッターが入る隙間のないポケットなどによって、即席のセットアップを強いられる可能性があります。これはばらつきや損傷につながる恐れがあります。重要なフィーチャを配置する際は、部品の保持方法と加工方法を考慮してください。
-
明確な理由なく複数の材料を混用すること。例えば、鋼鉄、アルミニウム、複数のプラスチックを1つの小さな部品に使用すると、材料調達が複雑になり、熱特性も異なる可能性があります。腐食防止、断熱、軽量化など、明確な問題解決につながる場合にのみ、複数の材料を使用してください。
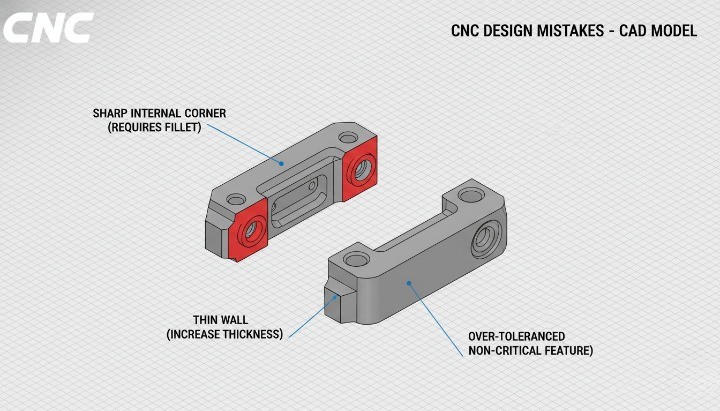
見積依頼書を送付する前に、設計上のミスを体系的に見直すことで、予算とスケジュールを守ることができます。さらに重要なのは、加工パートナーとの関係をより良好に築けることです。なぜなら、パートナー企業は回避可能な設計上の問題に対処するのではなく、精度と信頼性の提供に集中できるからです。
ロボット部品の試作と生産のCNC加工
ロボットプロジェクトは、構想段階から量産へと直接移行することは稀です。ほとんどのシステムは、プロトタイプ、試作、段階的な規模拡大を経て進化し、その過程で設計変更が行われます。CNC加工は、製造戦略を各段階に合わせて調整することで、初期段階での柔軟性と後期段階での安定性を提供し、このプロセス全体をサポートします。
プロトタイプ、パイロット、および生産の CNC 加工の違いを理解することで、コストを管理し、開発サイクルを短縮し、最悪のタイミングで品質を低下させるプロセス変更を回避することができます。
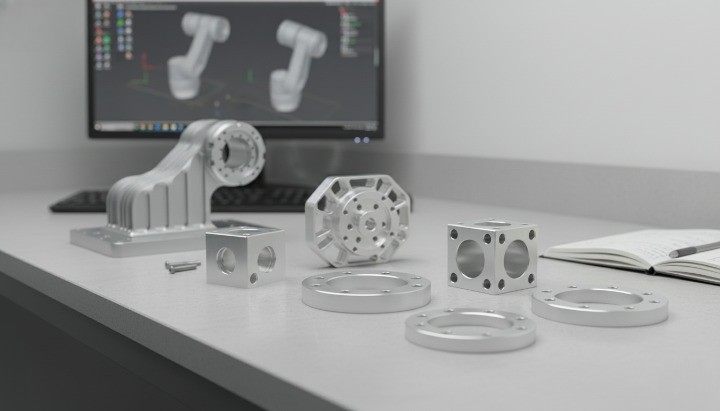
ロボット設計検証のためのラピッドプロトタイピング
CNC加工による迅速なプロトタイピングは、量産開始前に実際の挙動を検証することを可能にします。視覚的なプロトタイプとは異なり、CNC加工されたプロトタイプは、材料の真の特性、剛性、質量、および公差を反映しているため、テスト結果に意味を持たせることができます。
この段階では、エンジニアは通常、次のことを検証します。
-
構造剛性と振動応答
-
ジョイントアライメントとベアリングフィット
-
ツールの到達範囲、クリアランス、衝突リスク
-
モーター、センサー、コントローラーとの統合
CNC加工は固定工具を必要としないため、設計の反復作業は比較的迅速に行えます。新しい金型を数週間、あるいは数ヶ月も待つことなく、ポケットの深さを修正したり、リブのレイアウトを変更したり、取り付けパターンを調整したりできます。この柔軟性は、ロボット工学において特に貴重です。ロボット工学では、わずかな機械的な変更が精度や耐久性の大幅な向上につながることがよくあります。
試作CNC部品はコストが最適化されていない場合もありますが、それは許容範囲です。目的は学習であり、単価ではありません。それでも、ロボット工学を理解しているCNCサプライヤーと協力することで、初期設計が、後々スケールアップが困難になったりコストがかさんだりするような形状に陥らないようにすることができます。
パイロットビルドとブリッジ製造
試作と量産は、初期プロトタイプと本格生産の中間に位置する段階です。この段階では設計は安定しますが、生産量は中程度にとどまります。CNC加工は、専用工具への初期投資なしに再現性を確保できるため、この段階に最適です。
パイロットフェーズとブリッジフェーズでの一般的な目標は次のとおりです。
-
組立工程とタクトタイムの検証
-
複数のユニットにわたる許容誤差の積み重ねを確認する
-
検査計画と品質チェックポイントの確立
-
初期顧客トライアルまたは限定市場リリースの提供
CNC加工は、この段階でのプロセス改良をサポートします。サプライヤーは、専用治具の導入、ツールパスの改善、サイクルタイムの短縮を実現しながら、後期設計変更への柔軟性を確保できます。ロボットOEMやインテグレーターにとって、このアプローチは、需要が一気に増加するのではなく、徐々に増加するため、リスクを軽減します。
調達の観点から見ると、ブリッジ生産はサプライヤーが複数のバッチにわたって一貫性を維持できるかどうかも明らかにします。安定した品質と予測可能なリードタイムは、長期的な生産が成功することを示す強力な指標となります。
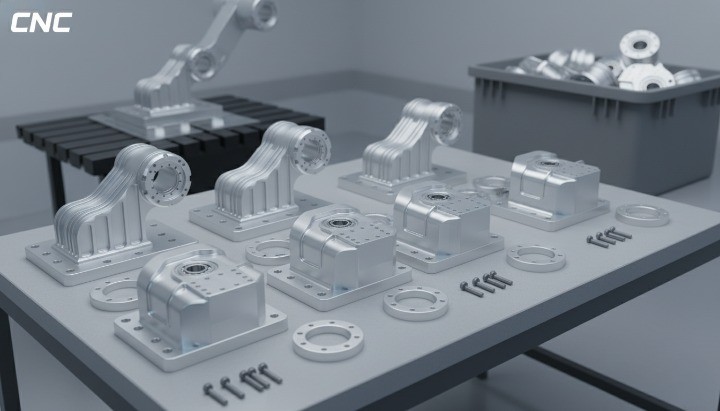
CNC加工とダイカストを組み合わせるのはいつですか?
ロボットプラットフォームが成熟し、生産量が増加するにつれて、CNC加工だけではもはや最も費用対効果の高いソリューションとは言えなくなる可能性があります。このような場合、特定の部品においては、ダイカストとCNC加工を組み合わせることが魅力的な選択肢となります。
ダイカストは、ハウジング、ブラケット、筐体など、複雑な外形を持つ部品を大量生産する場合に適しています。しかし、ダイカストだけではロボットの精度要件を満たすことはほとんどありません。重要な形状には、CNC加工による仕上げが依然として必要です。
-
ベアリングシートと精密ボア
-
基準面と位置合わせ面
-
ねじ穴とシーリングインターフェース
このハイブリッドなアプローチにより、ロボットシステムに求められる精度を維持しながら、金型コストを大量生産に分散させることができます。損益分岐点は部品の複雑さや材質によって異なりますが、多くのロボットメーカーは、年間生産量が数千台に達し、設計が安定している段階でダイカストを検討します。
主なリスクはタイミングにあります。ダイカストへの移行が早すぎると、形状が固定され、柔軟性が低下します。移行が遅すぎると、コスト削減が実現されません。CNC加工は、プロトタイプから鋳造・機械加工された部品まで、同じ機能特性と検査ロジックが引き継がれるため、この移行期間全体にわたって継続性を確保します。
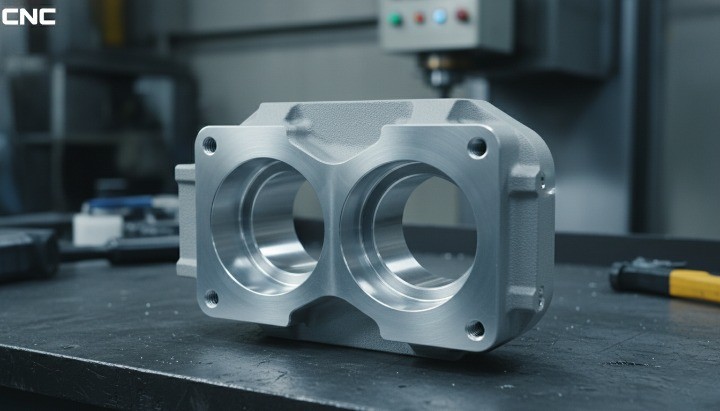
CNC加工ロボット部品の品質管理
CNC加工やダイカストにおける品質管理は、単に最終工程で不良品を見つけることだけではありません。それは、長期にわたって予測可能な形状、表面状態、材料特性を実現する安定したプロセスを構築することです。ロボットは閉ループシステムで動作しますが、その性能は依然として機械的な一貫性に依存します。品質が変動すると、キャリブレーションが不安定になり、メンテナンスが増加し、現場での故障はエンドユーザーからの信頼を損ないます。
ロボット部品に対する体系的な品質管理アプローチは、通常、3つの柱から成り立っています。設計とプロセスを検証するための初回製品検査(FAI)、生産目標を維持するための工程内検査と最終検査、そしてグローバルサプライチェーン全体で部品がどのように動作するかを把握するためのトレーサビリティです。これらの要素が一体となることで、CNC加工はブラックボックスから、管理され監査可能なシステムへと変わります。
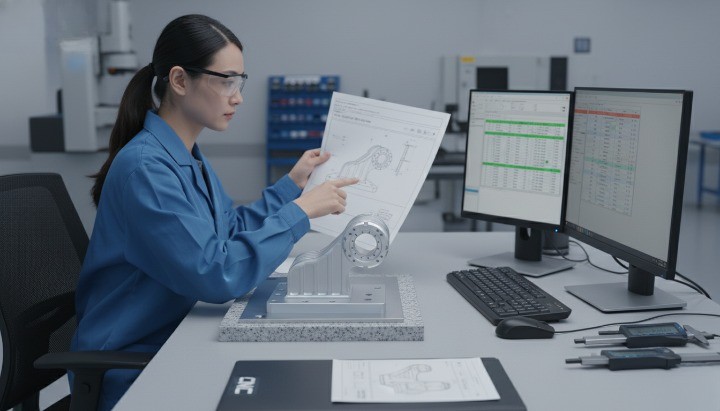
ロボット部品の初回品目検査(FAI)
初回製品検査(FAI)は、新規または大幅に変更されたロボット部品が実際に製品化される段階です。FAIでは、設計を量産に回す前に、CNC加工プロセスが図面、材料、機能要件に合致する完全な部品を1つ製造できることを検証します。航空宇宙産業で広く用いられているAS9102などの規格は、この概念を体系化しており、他の高信頼性産業でも参照されることが増えています。
ロボット部品の場合、堅牢な FAI は通常、次の事項をカバーします。
-
すべての重要な特徴と代表的な特徴の寸法検査
-
データムと運動学的参照に結び付けられたGD&T要件の検証
-
材質、硬度、表面処理の確認
-
使用されたセットアップ、ツール、測定方法の文書化
FAIの価値は、「合格」か「不合格」かを判断することだけではありません。設計、製造、品質管理のすべてが、後々パフォーマンスに関する疑問が生じたときに参照できる基準値を構築します。ロボットが現場で予期せぬドリフトや振動を示した場合、現在の部品と最初のFAIを比較することで、プロセスや設計に変更があったかどうかを確認できます。
工程内および最終検査戦略
FAI(初回製品検査)で工程が確認された後も、生産量を許容範囲内に維持するためには継続的な管理が必要です。CNC加工されたロボット部品の場合、工程内検査と最終検査の戦略は、すべての部品のすべての寸法をチェックするのではなく、リスクと機能を中心に設計する必要があります。
効果的な工程内検査には次のようなものがあります。
-
オペレーターは、キャリパー、マイクロメーター、またはボアゲージを使用して、定められた間隔で主要な寸法をチェックします。
-
単一の値ではなく傾向を監視するための重要な特徴の統計的サンプリング
-
固定時間間隔ではなく測定データに結びついた工具摩耗監視とオフセット調整
最終検査では、バッチが契約要件および機能要件を満たしているかどうかを確認します。この段階では、以下の点に重点が置かれることが多いです。
-
ロボットの精度と再現性に影響を与える重要な GD&T コールアウト
-
ロボットがエンドユーザーに見える部分の表面仕上げと外観基準
-
実際の組み立て条件をシミュレートする嵌合部品またはゲージとの適合チェック
リスクの高い部品については、多くのチームが統計的工程管理(SPC)の要素を採用しています。主要な寸法を経時的に追跡することで、仕様限界に達する前にドリフトを検出し、スクラップや手直しを削減できます。ロボット工学のプログラムでは、複数の軸や関節が誤差を増幅させるため、小さく一貫した変動がより重要になるため、このアプローチは効果的です。
グローバルロボットサプライチェーンにおけるトレーサビリティと一貫性
ロボット企業が規模を拡大するにつれ、部品は工場、国、サプライヤー間を移動することが多くなります。一貫性を維持し、部品が時間経過や場所によってどのように変化するかを把握するためには、トレーサビリティが不可欠となります。トレーサビリティがなければ、異なる工場で製造されたロボット間で性能差が生じ、その根本原因の特定に苦労する可能性があります。
CNC 機械加工されたロボット部品のトレーサビリティには、通常、次のものが含まれます。
-
材料証明書および加工記録にリンクされたロット番号またはバッチ番号
-
高価値または安全性が重要なコンポーネントのシリアル化された部品
-
特定のバッチまたはシリアルに関連付けられた検査データを保持
-
図面、材料、またはプロセスが更新されたときの変更管理記録を明確にする
ISO 9001などの国際規格は、サプライチェーン全体にわたる一貫した品質の基盤として、文書化されたプロセス、変更管理、記録の保管を重視しています。これらの原則をロボット部品に適用することで、事例に基づくフィードバックに頼るのではなく、現場でのパフォーマンスと特定のサプライヤー、材料、またはプロセス変更との相関関係を把握できるようになります。
グローバルなOEMやインテグレーターにとって、強力なトレーサビリティは、自動車、医療、食品処理など、監査済みの環境でロボットが稼働する分野における規制や顧客の期待に応えることにも役立ちます。「何がいつ変更されたのか」という難しい質問に、推測ではなくデータに基づいて答えることができるため、調査や製品改良において非常に役立ちます。
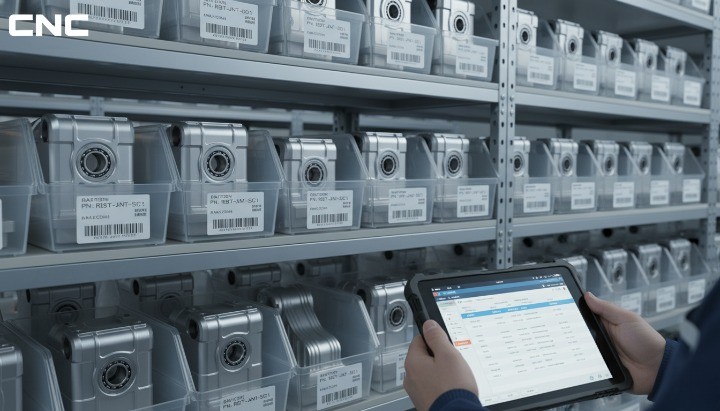
FAI、工程内管理、トレーサビリティが連携することで、品質は検査のボトルネックではなく、管理されたプロセスになります。この安定性は、複数のプログラムや地域にわたる重要なロボット部品を製造するCNC加工サプライヤーを選定し、信頼を得るための前提条件です。
ロボット部品の CNC 加工サプライヤーを選択するにはどうすればよいでしょうか?
ロボット部品のCNC加工サプライヤー選びは、単なる価格比較ではなく、戦略的な判断です。最適なパートナーは、技術力、実際のロボット加工経験、そして最初の試作品から安定生産まで、お客様のプログラムの成長に合わせて共に成長できる実績を兼ね備えています。単価だけで選定すると、後々、納期遅延、品質問題、設計変更といった形で大きな損失を被ることになります。
優れたサプライヤーは、ロボット部品がアセンブリ内でどのように動作するかを理解し、実用的なDFM改善策を提案し、バッチ間および年数にわたって一貫した品質を維持することで、これらの落とし穴を回避するのに役立ちます。以下のセクションでは、潜在的なパートナーを評価し、一般的なジョブショップとロボット工学を真にサポートするサプライヤーを区別するための体系的な方法を紹介します。
技術力とロボット工学の経験を評価する
CNC加工サプライヤーを選ぶ際の最初の基準は、基本的な技術力です。ロボット部品に必要な公差、材料、表面仕上げを確実に実現できる能力が求められます。ロボット部品の場合、これは通常、単純なブラケットだけでなく、ベアリングの嵌合、基準面、複雑な多面体部品の安定した制御を意味します。
検討すべき重要な質問は次のとおりです。
-
どのようなタイプの機械を操作していますか (3 軸、4 軸、5 軸、旋盤センター)、またそれらは部品の形状とどのように一致していますか?
-
特にアルミニウム、ステンレス鋼、エンジニアリングプラスチックなど、どのような材料を日常的に機械加工していますか?
-
CMM、ボアゲージ、表面粗さ試験機など、重要な機能にはどのような測定機器を使用していますか?
機械やゲージに加え、ロボット工学に関する専門知識は重要な差別化要因となります。ロボットアーム、ジョイントハウジング、EOAT、精密治具などを製造した経験を持つサプライヤーは、形状や公差の小さな変化が運動連鎖にどのような影響を与えるかを理解しています。彼らは、取り付け面の平面度や同心度の要件がなぜ重要なのかを理解し、これらの特性を適切に処理します。
ポートフォリオや事例研究をレビューする際は、一般的な「精密加工」という謳い文句だけでなく、類似の部品やアセンブリの実績を示す証拠を探しましょう。ロボットのアライメント問題やエンドオブアーム(EOAT)の切り替え要件を既にクリアしているサプライヤーであれば、説明は少なくて済み、プロジェクトを危険にさらすような憶測も少なくなるでしょう。
エンジニアリングサポートとDFMコラボレーション
サプライヤーが「図面通りの製造のみ」を行う業者である場合、技術力だけでは十分ではありません。ロボットプロジェクトは、エンジニアリングパートナーとして関与し、DFM(製造性設計)に関する意見提供、製造可能性の検証、図面がリスクやコストを生み出す場合の明確なフィードバックを提供するサプライヤーから最も恩恵を受けます。
効果的なエンジニアリング サポートには次のようなものが含まれます。
-
CAD モデルと図面を早期にレビューして、薄い壁、深いポケット、またはあいまいな GD&T を強調します。
-
ロボットの性能を損なうことなく、ねじ、フィレット、公差を標準化するための実用的な提案
-
加工および検査中の再現性に影響を与える治具コンセプトまたはデータム選択に関するフィードバック
この連携により、重要なジョイントハウジングに予定外の5軸加工が必要であることが判明したり、再設計しないと工具にアクセスできないことが判明したりするなど、後工程での予期せぬ事態を回避できます。また、サプライヤーが「加工しやすいように」と非公式にフィーチャを修正し、設計意図を損なう可能性のある、暗黙の妥協も防ぎます。
DFM(設計製造性)の成熟度を測る簡単な方法は、難しい部品を送った際にサプライヤーがどのように対応するかを観察することです。見積もりだけを返送してくるのか、それとも具体的な質問や提案もしてくるのか。時間をかけて的確な技術的な質問をしてくるサプライヤーは、単に単発の注文を獲得するだけでなく、長期的な適合性を重視していることが多いのです。
プロトタイプから長期生産へのスケーリング
ロボット部品は、製品アーキテクチャが進化する一方で、顧客は安定した性能と可用性を期待するため、スケーリングに関して特有の要求を突きつけます。理想的なCNCサプライヤーは、小規模な試作品バッチに対応し、パイロット生産をサポートし、その後、頻繁な再認定や品質の変動なしに、安定生産へと移行できる能力を備えている必要があります。
スケーラビリティを評価するときは、次の点を考慮してください。
-
サプライヤーは、特に繰り返し使用するロボット プラットフォームの場合、プログラムの拡大に合わせてマシンの容量を予約または追加できますか?
-
リピート注文が以前の納品と一致するように、セットアップ、ツール、検査を文書化する明確なプロセスがありますか?
-
エンジニアリングの変更、リビジョン管理、古い設計の段階的な廃止をどのように処理するのでしょうか?
類似部品のファミリーをどのように管理しているかを調べることで、スケーラビリティをテストすることもできます。ロボット工学のプログラムには、インターフェースを共有するアーム、ジョイント、またはEOATの複数のバリエーションが含まれることがよくあります。優れたサプライヤーは、共通の治具戦略や標準化された検査計画を提案し、段取り替え時間を短縮し、バリエーション間の一貫性を向上させます。
最後に、規模拡大は量だけではなく、時間と地理的な側面も重要です。異なる地域でロボットを製造したり、組立拠点を追加したりする予定がある場合は、サプライヤーがグローバル物流、バッチトレーサビリティ、安定したリードタイムをどのようにサポートしているかを確認してください。ロボット部品の最適なCNCパートナーは、お客様のロードマップを共有計画として捉え、長期にわたって品質と納期をどのように維持していくかを説明できます。
[画像プレースホルダー - ここに挿入]画像の説明:出荷準備が整ったシリアル番号付きCNC加工ロボット部品のラック。拡張可能な生産能力を示しています。代替テキスト:グローバル供給準備が整ったシリアル番号付きロボット部品の拡張可能なCNC加工生産*
ロボット部品向けCNC加工サービス
ロボット部品向けのCNC加工サービスは、単なる部品製造にとどまらず、より高度なレベルが求められます。ロボット開発プログラムでは、複数の工程にわたる精度、一貫性、そして高度なエンジニアリング知識が要求され、多くの場合、厳しい開発スケジュールの中で実現されます。優れたCNCパートナーは、加工、仕上げ、検査、そしてサブアセンブリを統合した管理されたワークフローを構築し、イノベーションと規模拡大の両方をサポートします。
このセクションでは、世界中で使用するために CNC 加工されたロボット部品を調達する際に最も重要なコアとなる加工機能とサービス要素について説明します。
ロボット部品のCNCフライス加工および旋削機能
ロボット部品は、複雑な形状、複数の基準面、そして厳しい公差関係を特徴とすることが多く、基本的な3軸加工以上の技術を必要とします。高度なCNCフライス加工および旋削加工能力は、あらゆる機能インターフェースにおいて精度と再現性を確保するために不可欠です。
CNCフライス加工は、ロボットベース、アーム、ブラケット、EOAT本体、構造プレートなどの製造において、平面度と垂直度を制御します。多軸フライス加工は複数の面を同時に加工できるため、再クランプ誤差を低減し、形状の一貫性を向上させます。これは、面同士の接触によって軸合わせが決まるジョイントハウジングやアダプタープレートにおいて特に重要です。
CNC旋削加工は、ロボットの回転部品や円筒部品において重要な役割を果たします。シャフト、ブッシング、スペーサー、ハブ、ベアリング関連部品は、優れた真円度と表面仕上げを実現する旋削加工の恩恵を受けます。フライス加工と旋削加工をミルターンセンターで組み合わせることで、サプライヤーは複雑な部品を1回のセットアップで加工でき、公差の積み重ねと検査のばらつきを最小限に抑えることができます。
ロボットプログラムにおいて、真のメリットは機械の台数ではなく、プロセス制御にある。一貫した治具、文書化されたセットアップ、検証済みのツールパスにより、数か月後に製造された部品でも、同じように組み立てられ、同じように機能することが保証される。
材質オプション、表面仕上げ、サブアセンブリ
ロボットシステムは、機械的、環境的、および美的要件を満たすために、材料と仕上げの組み合わせに依存しています。したがって、CNC加工サービスは、幅広い材料に対応し、トレーサビリティや品質管理を損なうことなく仕上げ工程を統合する必要があります。
一般的なマテリアルサポートには次のものが含まれます。
-
軽量構造および取り付け部品用のアルミニウム合金
-
高負荷インターフェースおよび駆動要素用の炭素鋼および合金鋼
-
腐食性または洗浄環境向けのステンレス鋼
-
ガイド、スペーサー、電気絶縁部品用のエンジニアリングプラスチック
表面仕上げは機能性能を向上させます。陽極酸化処理はアルミニウムの耐食性と摩耗性を向上させます。めっきと不動態化処理は鋼製部品を保護します。表面粗さを適切に制御することで、用途に応じて信頼性の高い摺動、シール、またはクランプを実現します。仕上げが機械加工と同じ品質システム内で行われることで、寸法変化を予測し、記録することが可能になります。
サブアセンブリサービスは、ロボット部品の調達をさらに簡素化します。ねじ込みインサートの取り付け、ベアリングの圧入、ピンの取り付け、小型モジュールの組み立てなど、ロボットインテグレーターの作業現場から離れた場所で作業を行うことで、取り扱いリスクを軽減し、訓練を受けた技術者が管理された環境下で重要な組立作業を確実に完了させます。
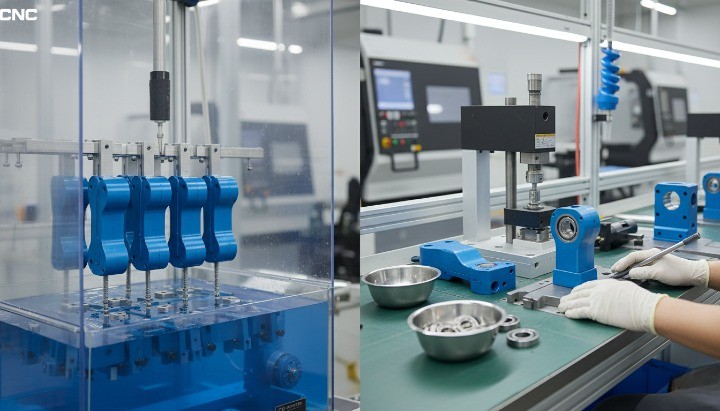
世界中のロボットOEMおよびシステムインテグレーターをサポート
グローバルなロボットOEMおよびシステムインテグレーターは、地域、スケジュール、顧客要件を超えて事業を展開しています。そのため、CNC加工サービスは、単なる現地生産だけでなく、国際的な連携、コミュニケーション、品質への期待に応える必要があります。
主なサポート要素は次のとおりです。
-
図面、検査報告書、変更記録などの英語による明確な文書
-
長距離輸送に適した安定した梱包と物流プロセス
-
国境や倉庫を越えて維持されるバッチレベルのトレーサビリティ
-
プロトタイプ、スペアパーツ、生産部品の混合注文を柔軟に処理
システムインテグレーターにとって、対応力は価格と同じくらい重要です。自動化プロジェクトでは、試運転期間が厳しい場合が多く、ハードウェアの不足により生産ライン全体が遅延する可能性があります。この現実を理解しているサプライヤーは、リードタイムの信頼性と、スケジュール変更時の積極的なコミュニケーションを重視します。
OEMにとって、長期的な一貫性は極めて重要です。ロボットプラットフォームは、進化するバリエーションを伴いながら、何年も出荷される可能性があります。治具の標準化、リビジョン管理、そしてプロセス知識の共有に投資するCNCパートナーは、OEMの製造組織の延長となります。この関係は、ライフサイクルコストを削減し、現場での製品パフォーマンスの安定化につながります。

結論
ロボット部品のCNC加工は、精度、再現性、耐久性に優れたロボットシステムを実現する機械的な基盤を提供します。構造ベースやジョイントからアーム先端のツールやセンサーマウントに至るまで、CNC加工は精密な形状、管理された公差、そして安定した材料を通して、設計意図と実世界の性能を結び付けます。エンジニアがCNCプロセスを中心に材料選定、幾何公差(GD&T)、DFM(形状精度基準)の原則、そして品質管理を統合することで、ロボットの組み立て、キャリブレーション、そして寿命全体にわたるメンテナンスが容易になります。
ロボットOEM、システムインテグレーター、エンジニアリングチームにとって、CNC加工の価値は個々の部品にとどまりません。プロトタイプから量産までの予測可能なスケーリングをサポートし、統合リスクを低減し、長期的な供給の安定性を実現します。